





 English
 Nederlands
 Frans
 Deutsch
 Español
 Suomi
 Polski
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Svenska
 Aileen
Kit Robot Segui-linea (OT9082) – Istruzioni per l'uso
Queste istruzioni spiegano come saldare autonomamente il Kit Robot Segui-linea OT9082. Occorrente: saldatore, stagno da saldatura e tronchesina.
Elenco componenti
| Componente | Posizione | Componente | Posizione |
|---|---|---|---|
| Resistenza 510Ω | R8, R9 | LED verde 3mm | D1, D2 |
| Resistenza 1KΩ | R10, R11, R12, R13 | LED infrarossi trasparente | D3, D4 |
| Resistenza 5.1KΩ | R4, R5 | LED infrarossi nero | D5, D6 |
| Resistenza 10KΩ | R1, R2, R3 | Transistor 8550 | Q1, Q2 |
| Condensatore 10 µF | C4 | Potenziometro 10KΩ | R6, R7 |
| Condensatore 100 µF | C5 | Zoccolo IC a 24 pin | U1 |
| Cristallo 6Mhz | Y1 | Zoccolo IC a 8 pin | U2 |
| Condensatore ceramico 30 | C6, C7 | Interruttore on/off | S1 |
| Condensatore ceramico 104 | C1, C2, C3 |
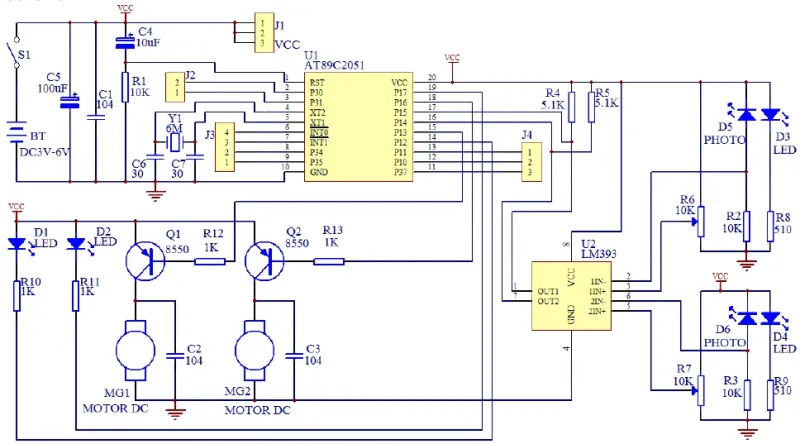
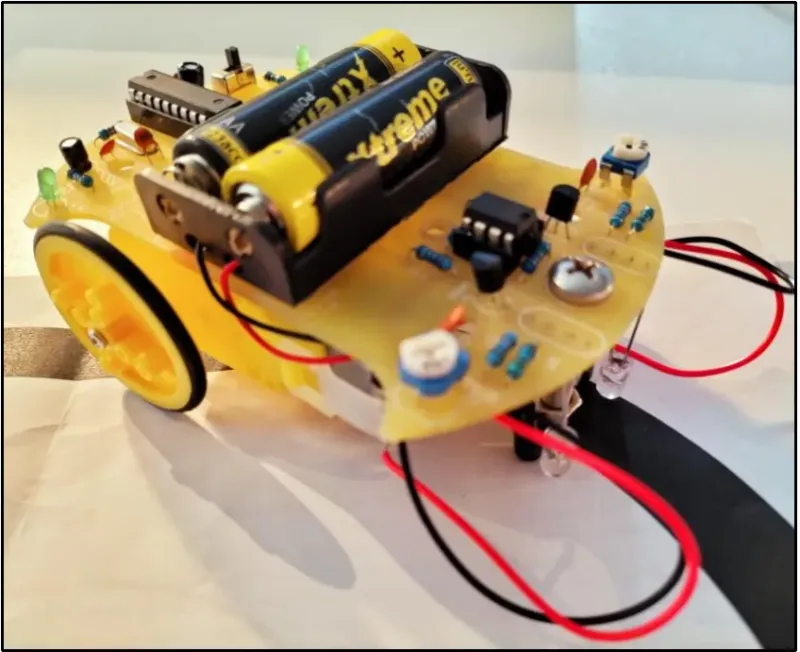
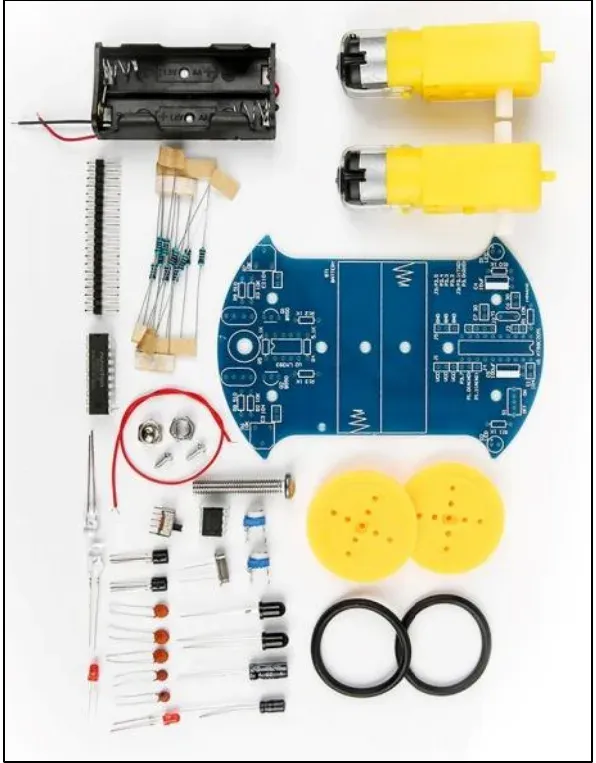
Contenuto della confezione
- 3x condensatore ceramico (104)
- 2x condensatore ceramico (30)
- 1x condensatore (10µF)
- 1x condensatore (100µF)
- 1x header a 20 pin
- 1x cristallo (6 Mhz)
- 2x LED verde (3mm)
- 2x LED infrarossi (5mm)
- 2x LED ricevitore infrarossi (5mm)
- 2x transistor (8550)
- 3x resistenza (10KΩ)
- 2x resistenza (510Ω)
- 4x resistenza (1KΩ)
- 2x resistenza (5.1KΩ)
- 2x resistenza (10KΩ)
- 1x IC Atmel 89C2051 a 24 pin
- 1x zoccolo IC a 24 pin
- 1x IC LM393 a 8 pin
- 1x zoccolo IC a 8 pin
- 2x motore TT JD3-100
- 2x ruota in plastica
- 2x anelli in silicone
- 2x vite per ruota
- 1x portabatterie (2x AA)
- 1x circuito stampato
- 1x vite di supporto con dado e dado a cupola
- 1x filo nero
- 1x filo rosso
- 1x interruttore on/off
- 2x nastro biadesivo per il montaggio del motore
Istruzioni di montaggio
La polarità del LED a infrarossi trasmettitore e del ricevitore è opposta.
Gli IC e lo zoccolo devono essere inseriti nel verso corretto. Sul retro sono indicati i componenti e la loro posizione.
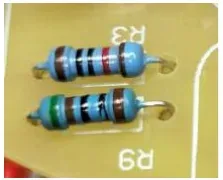 Inizia saldando le resistenze. Le resistenze non sono polarizzate, il che significa che possono essere inserite in entrambi i sensi e non hanno + né –.
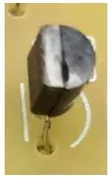 Saldare i transistor e assicurarsi che il lato piatto e quello arrotondato corrispondano all'immagine sul circuito stampato.
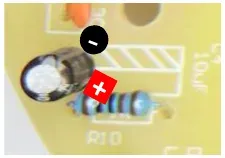 Saldare i condensatori e prestare molta attenzione al + e al -. Sul condensatore è indicato un bordo bianco con dentro un segno meno. Inoltre lo si può riconoscere dalla lunghezza dei terminali. Il terminale lungo è il + e quello corto è il -. Sul circuito stampato, le strisce bianche oblique indicano il lato del -.
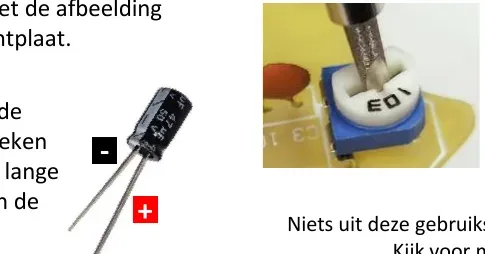 Saldare i condensatori ceramici. Questi non hanno polarità, quindi non importa come vengono inseriti (nessun lato + o –).
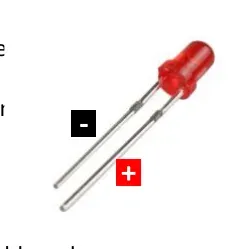
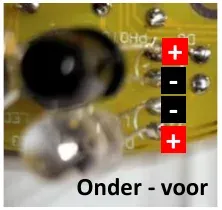 Saldare i LED verdi da 3mm e i LED ricevitore e trasmettitore a infrarossi. In ogni LED il terminale lungo è il + e quello corto è il -. Inoltre il lato negativo si riconosce dal lato piatto del LED stesso. La polarità del LED trasmettitore è opposta a quella del LED ricevitore. Prestare attenzione alla lunghezza.
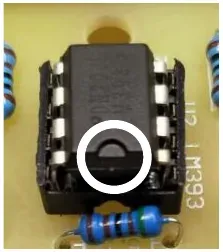 Saldare gli zoccoli IC nella loro posizione. Prestare attenzione all'incavo semicircolare. Questo deve corrispondere all'immagine sul circuito stampato. Quindi inserire gli IC nello zoccolo; anche sull'IC è presente un incavo semicircolare che deve trovarsi sullo stesso lato dello zoccolo.
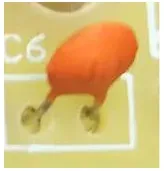 Saldare i condensatori ceramici (immagine alternativa). Questi non hanno polarità.
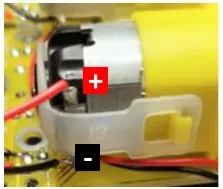 Saldare il cablaggio in dotazione ai motori DC e al circuito stampato. Prestare attenzione alla polarità. Quando le ruote ruotano, devono sempre girare in avanti. Sul circuito stampato il + è montato all'esterno e il – all'interno.
 Saldare i condensatori ceramici con il filo rosso collegato.
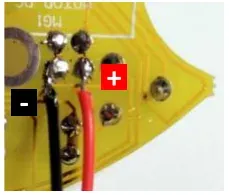 Saldare gli altri componenti, come i potenziometri e l'interruttore on/off, nella posizione corretta. Montare le ruote sugli assi dei motori e poi fissare i motori al circuito stampato con il nastro biadesivo.
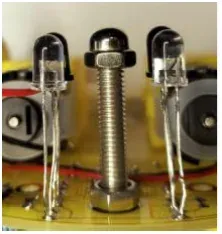 Montare la vite con il dado a cupola sul lato inferiore del circuito stampato. Assicurarsi che i LED a infrarossi siano leggermente più corti della testa della vite. Il robot poggia infatti su questo dado a cupola rotondo. La distanza tra i LED a infrarossi e il suolo è idealmente di 1 a 2mm.
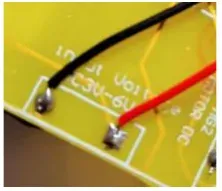 Montare il portabatterie e saldare i fili sul circuito stampato.
- Calibrare la sensibilità dei sensori a infrarossi ruotando i potenziometri.
OTRONIC® è un marchio registrato. Nulla di quanto contenuto in queste istruzioni può essere copiato senza il consenso di OTRONIC. Per maggiori informazioni sui prodotti OTRONIC visita OTRONIC.NL. OTRONIC – Crommelinbaan 61c – 2142 EX – Cruquius – Nederland.