Ordinato nei giorni lavorativi prima delle 14:00 = spedito lo stesso giorno. 30 giorni per ripensarci 1 anno di garanzia

Schema di collegamento ed esempio di codice

Ecco come collegare il L298N Motor Driver Board rosso a un Arduino UNO o ESP32, con uno sketch di esempio che puoi caricare subito.

Controllo del driver motore L298N con Arduino Uno

Questo esempio mostra come controllare motori DC usando una scheda driver motore L298N. Arduino imposta il senso di rotazione del motore tramite pin logici digitali e regola la velocità del motore usando il PWM sul pin enable. Il programma fa girare i motori in avanti, li ferma e poi li aziona in senso inverso.

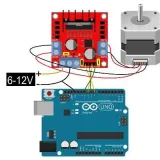
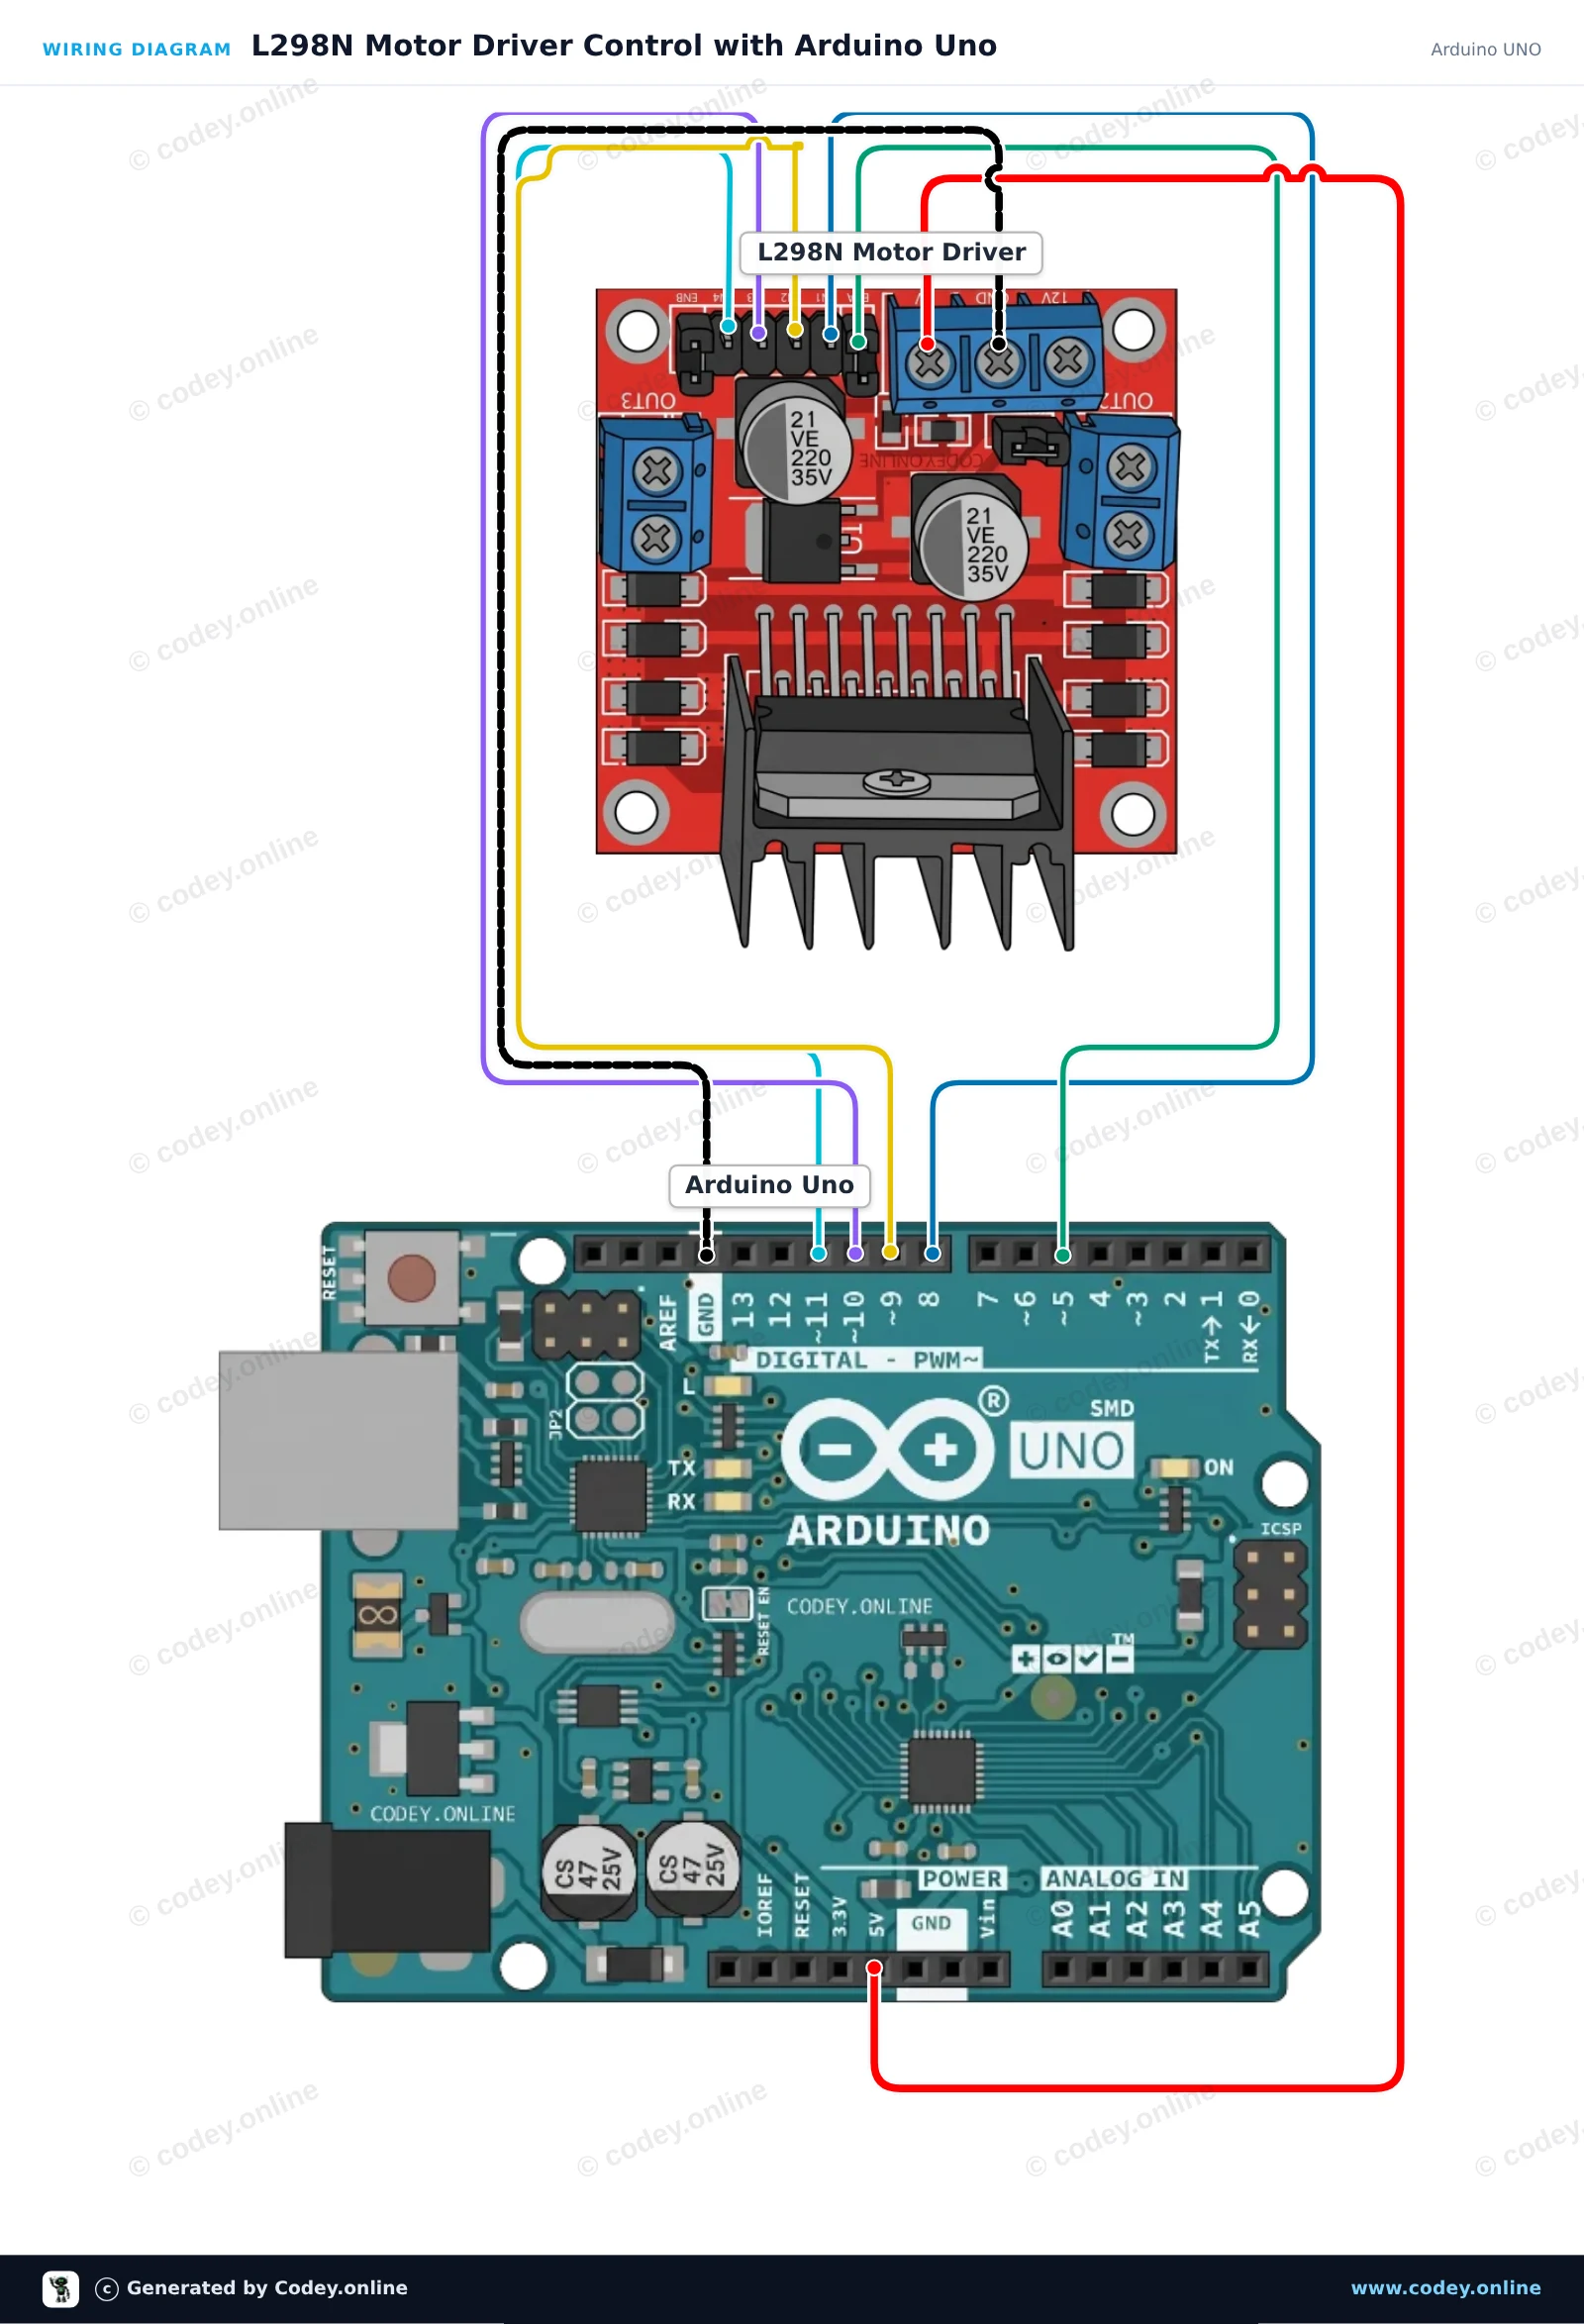
Schema di collegamento: L298N Motor Driver Board rosso su un Arduino UNO
Schema di collegamento · Clicca per ingrandire
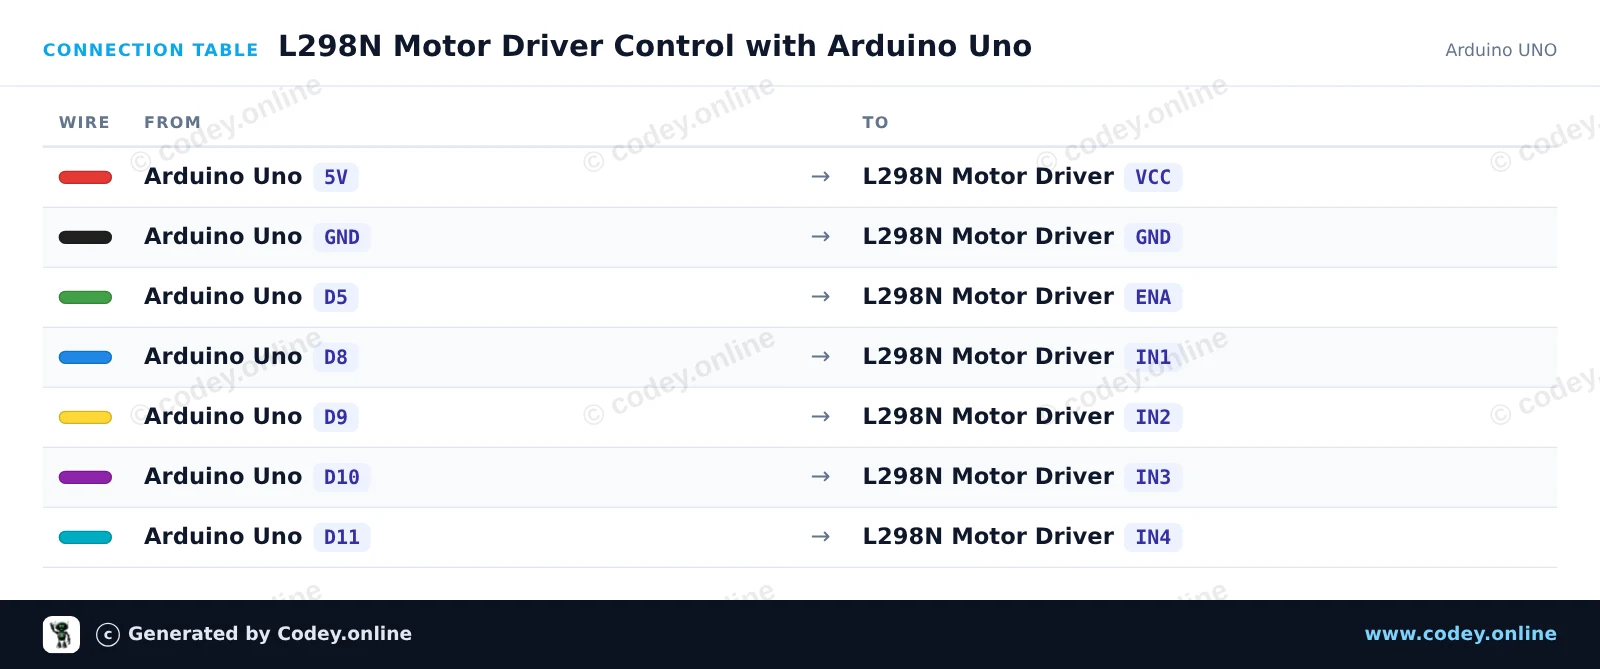
Tabella di collegamento: L298N Motor Driver Board rosso su un Arduino UNO
Tabella di collegamento · Clicca per ingrandire
L298N_Motor_Driver_Control_with_Arduino_.ino · compilato e testato
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : L298N Motor Driver Control with Arduino Uno
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : L298N Motor Driver Board
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// L298N Motor Driver Control Demo

const int ENA_PIN = 5;   // PWM speed control
const int IN1_PIN = 8;   // Motor A direction 1
const int IN2_PIN = 9;   // Motor A direction 2
const int IN3_PIN = 10;  // Motor B direction 1
const int IN4_PIN = 11;  // Motor B direction 2

void stopMotors() {
  digitalWrite(IN1_PIN, LOW);
  digitalWrite(IN2_PIN, LOW);
  digitalWrite(IN3_PIN, LOW);
  digitalWrite(IN4_PIN, LOW);
  analogWrite(ENA_PIN, 0);
}

void driveForward(int speedVal) {
  digitalWrite(IN1_PIN, HIGH);
  digitalWrite(IN2_PIN, LOW);
  digitalWrite(IN3_PIN, HIGH);
  digitalWrite(IN4_PIN, LOW);
  analogWrite(ENA_PIN, speedVal);
}

void driveReverse(int speedVal) {
  digitalWrite(IN1_PIN, LOW);
  digitalWrite(IN2_PIN, HIGH);
  digitalWrite(IN3_PIN, LOW);
  digitalWrite(IN4_PIN, HIGH);
  analogWrite(ENA_PIN, speedVal);
}

void setup() {
  Serial.begin(115200);
  pinMode(ENA_PIN, OUTPUT);
  pinMode(IN1_PIN, OUTPUT);
  pinMode(IN2_PIN, OUTPUT);
  pinMode(IN3_PIN, OUTPUT);
  pinMode(IN4_PIN, OUTPUT);

  stopMotors();
  Serial.println(F("L298N Motor Driver initialized."));
}

void loop() {
  Serial.println(F("Driving forward"));
  driveForward(200);
  delay(2000);

  Serial.println(F("Stopping"));
  stopMotors();
  delay(1000);

  Serial.println(F("Driving reverse"));
  driveReverse(200);
  delay(2000);

  Serial.println(F("Stopping"));
  stopMotors();
  delay(1000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

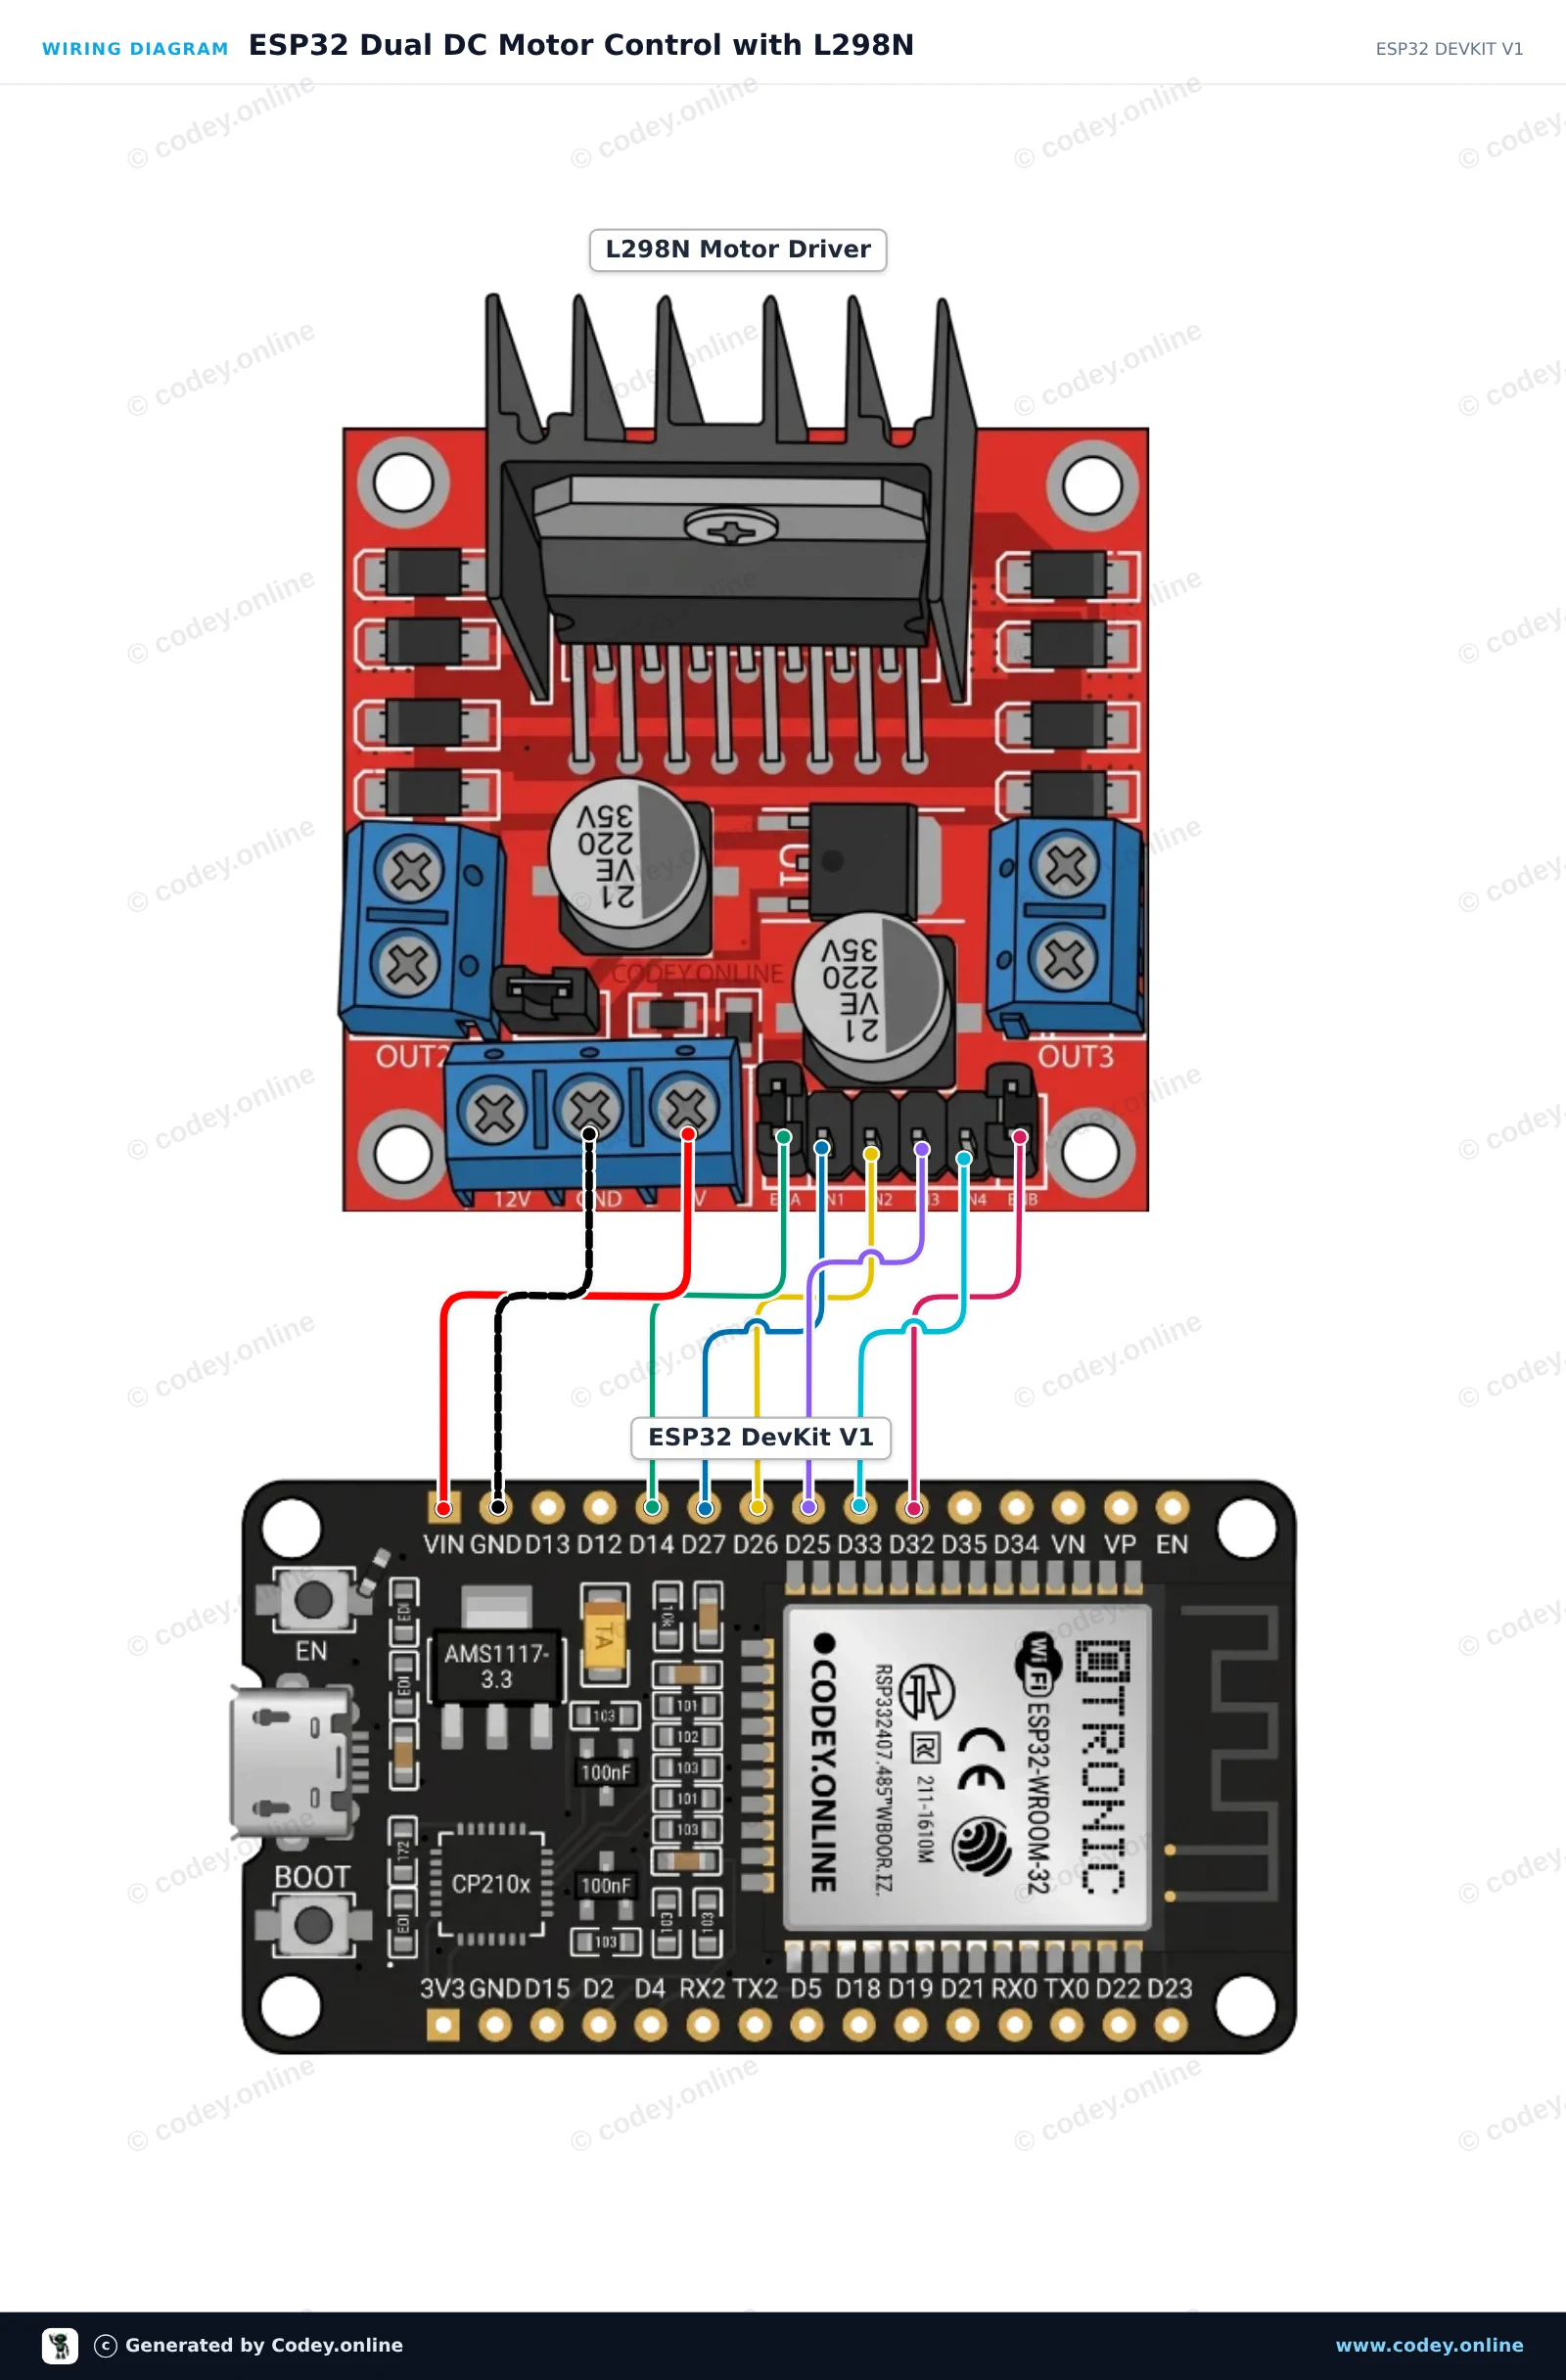
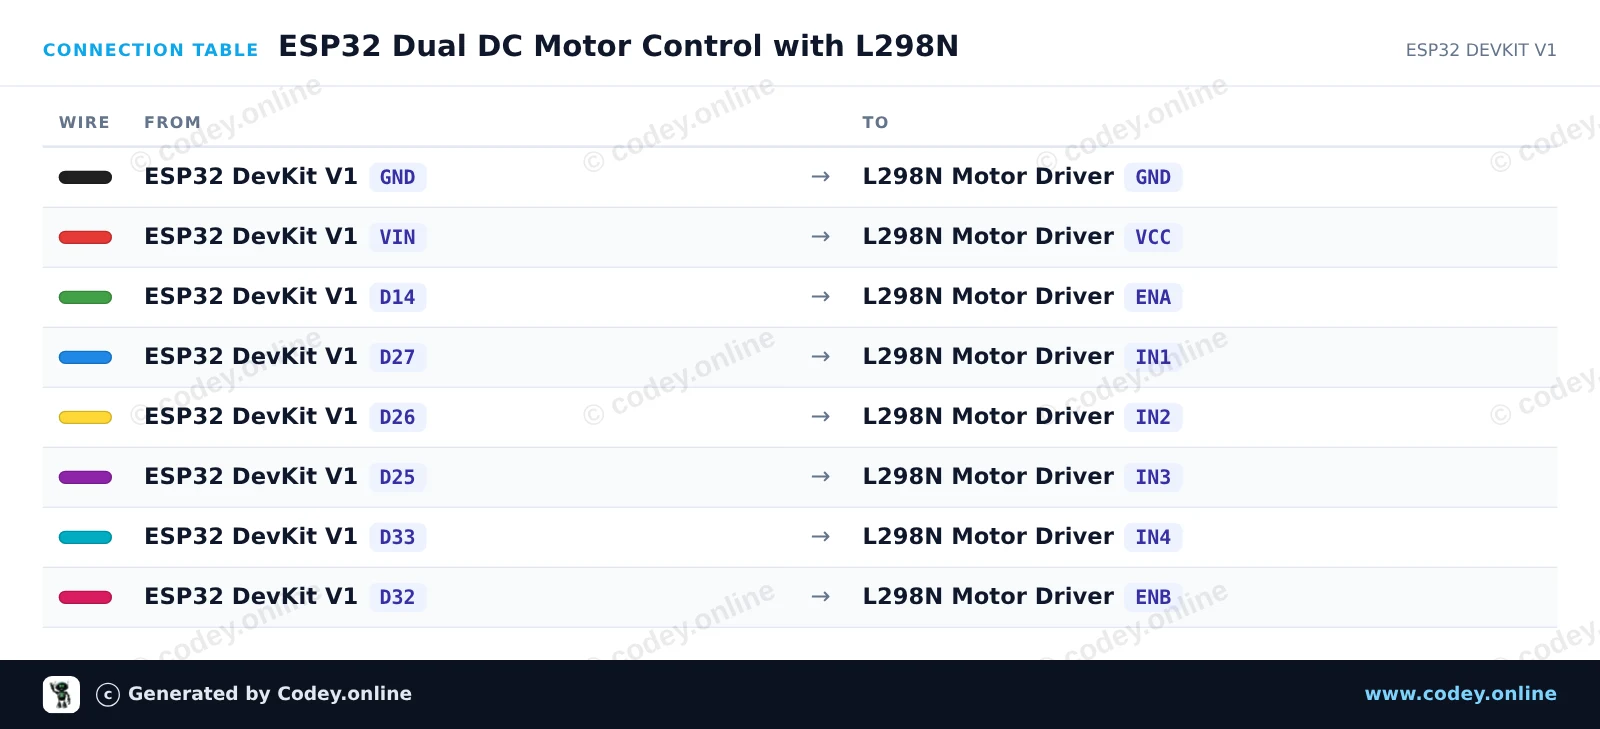
Controllo doppio di motori DC con ESP32 e L298N

Questo progetto controlla due motori DC usando un ESP32 e un driver a ponte H L298N. Lo sketch fa ruotare entrambi i motori in avanti, li ferma, li fa ruotare in reverse e dimostra il controllo della velocità tramite PWM. Collega un’alimentazione esterna al terminale 12V del L298N per fornire corrente sufficiente ai motori più grandi.

Schema di collegamento: L298N Motor Driver Board rosso su un ESP32 DevKit V1
Schema di collegamento · Clicca per ingrandire
Tabella di collegamento: L298N Motor Driver Board rosso su un ESP32 DevKit V1
Tabella di collegamento · Clicca per ingrandire
ESP32_Dual_DC_Motor_Control_with_L298N.ino · compilato e testato
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : ESP32 Dual DC Motor Control with L298N
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : L298N Motor Driver Board
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int ENA_PIN = 14;
const int IN1_PIN = 27;
const int IN2_PIN = 26;
const int IN3_PIN = 25;
const int IN4_PIN = 33;
const int ENB_PIN = 32;

void setMotors(int speedA, int dirA, int speedB, int dirB) {
  // Motor A direction
  if (dirA > 0) {
    digitalWrite(IN1_PIN, HIGH);
    digitalWrite(IN2_PIN, LOW);
  } else if (dirA < 0) {
    digitalWrite(IN1_PIN, LOW);
    digitalWrite(IN2_PIN, HIGH);
  } else {
    digitalWrite(IN1_PIN, LOW);
    digitalWrite(IN2_PIN, LOW);
  }
  analogWrite(ENA_PIN, speedA);

  // Motor B direction
  if (dirB > 0) {
    digitalWrite(IN3_PIN, HIGH);
    digitalWrite(IN4_PIN, LOW);
  } else if (dirB < 0) {
    digitalWrite(IN3_PIN, LOW);
    digitalWrite(IN4_PIN, HIGH);
  } else {
    digitalWrite(IN3_PIN, LOW);
    digitalWrite(IN4_PIN, LOW);
  }
  analogWrite(ENB_PIN, speedB);
}

void setup() {
  Serial.begin(115200);
  pinMode(ENA_PIN, OUTPUT);
  pinMode(IN1_PIN, OUTPUT);
  pinMode(IN2_PIN, OUTPUT);
  pinMode(IN3_PIN, OUTPUT);
  pinMode(IN4_PIN, OUTPUT);
  pinMode(ENB_PIN, OUTPUT);
  Serial.println("L298N Motor Driver Initialized");
}

void loop() {
  // Drive forward
  Serial.println("Moving Forward");
  setMotors(200, 1, 200, 1);
  delay(2000);

  // Stop
  Serial.println("Stopping");
  setMotors(0, 0, 0, 0);
  delay(1000);

  // Drive backward
  Serial.println("Moving Backward");
  setMotors(200, -1, 200, -1);
  delay(2000);

  // Stop
  Serial.println("Stopping");
  setMotors(0, 0, 0, 0);
  delay(1000);

  // Speed ramp up
  Serial.println("Ramping Speed Forward");
  for (int spd = 0; spd <= 255; spd += 15) {
    setMotors(spd, 1, spd, 1);
    delay(100);
  }
  delay(500);
  setMotors(0, 0, 0, 0);
  delay(1500);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

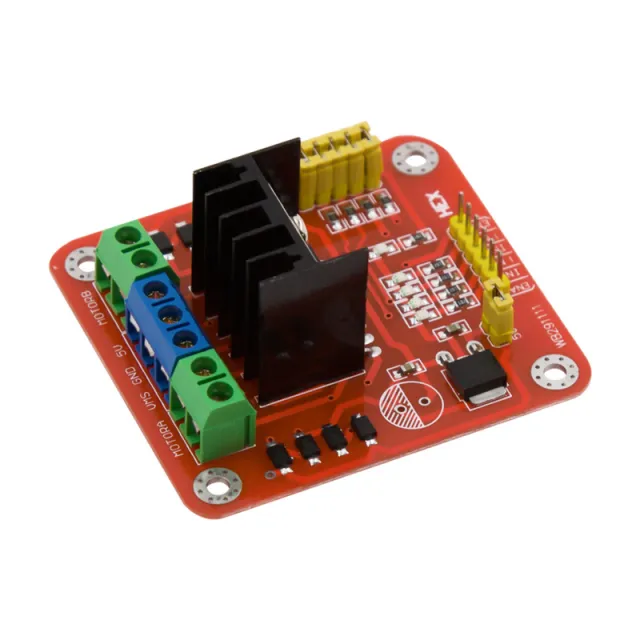
L298N Motor Driver Board – Dual H-Bridge per motori DC e motori passo-passo

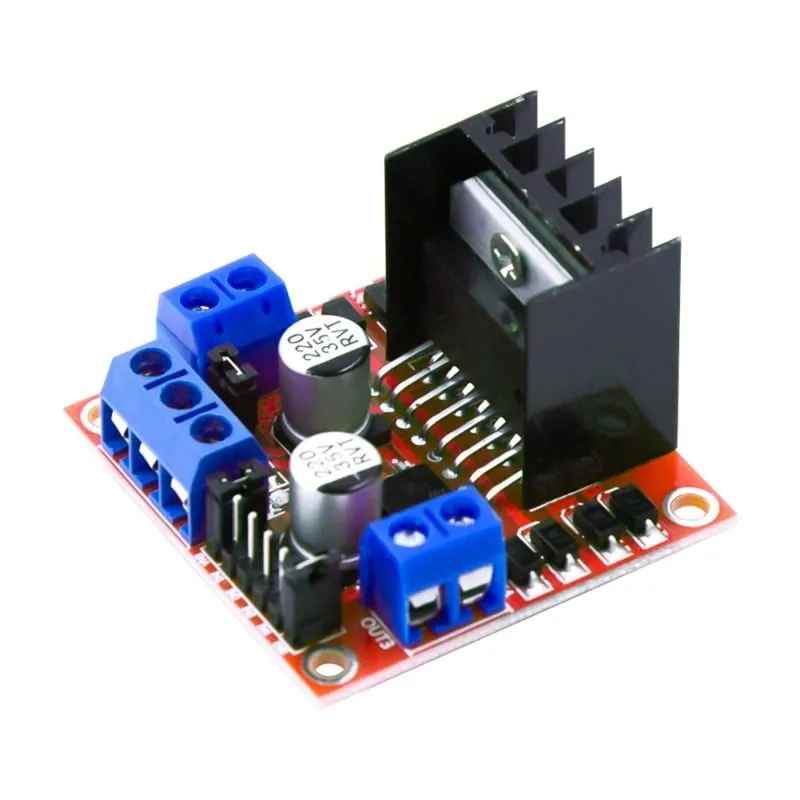
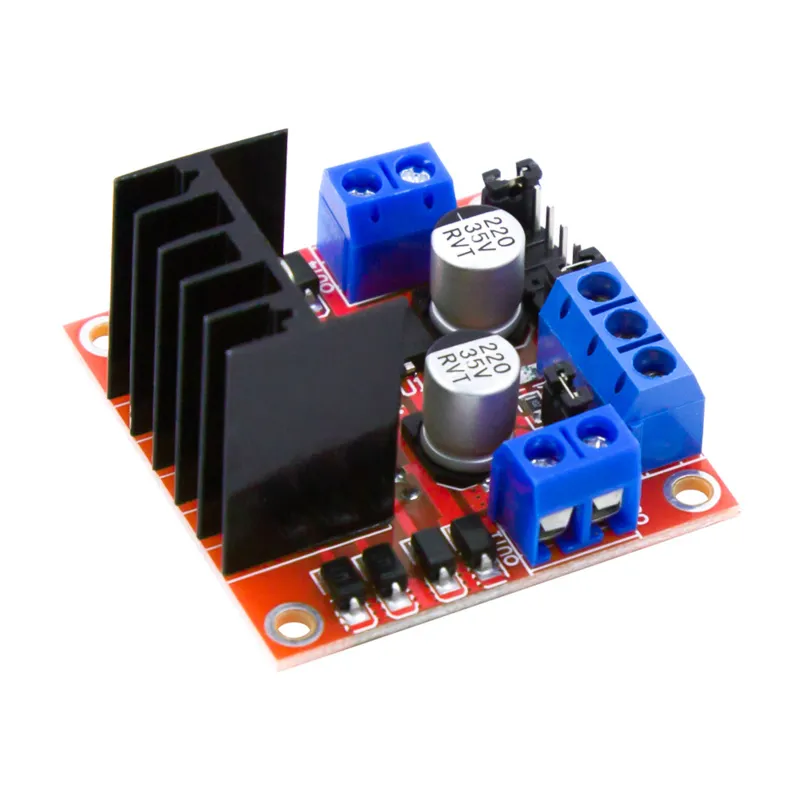
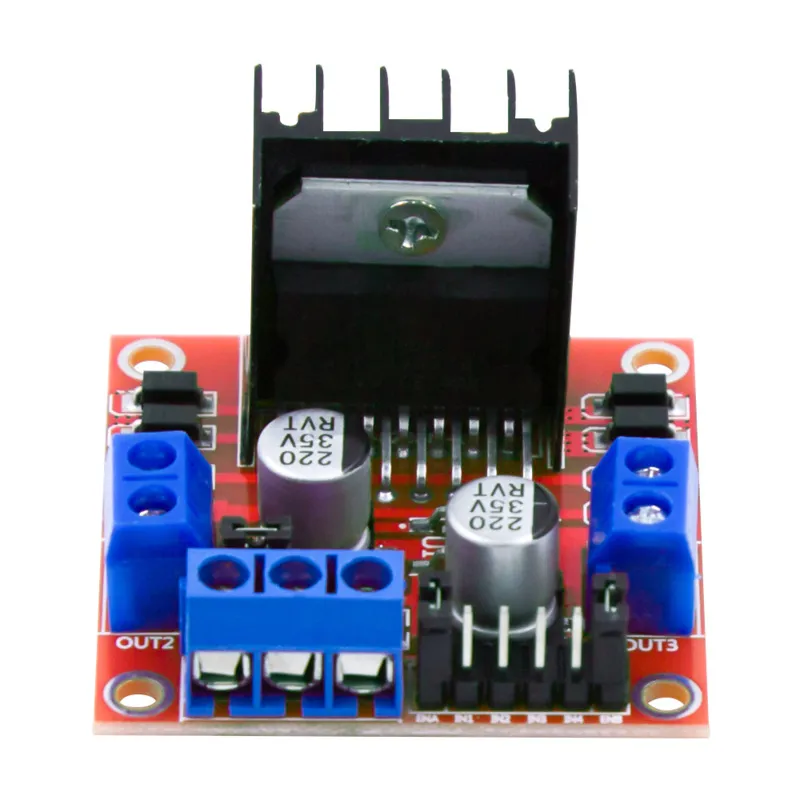
Con questa L298N Motor Driver Board puoi controllare facilmente motori DC e motori passo-passo con, ad esempio, un Arduino, ESP32, Raspberry Pi, microcontrollore o altro sistema di controllo digitale.

Il modulo è basato sul noto driver motore L298N Dual H-Bridge. Grazie ai due H-bridge integrati puoi controllare in modo indipendente due normali motori DC spazzolati, inclusi il senso di rotazione e la regolazione della velocità. Inoltre, il modulo può essere utilizzato per pilotare un motore passo-passo bipolare.

L'alimentazione del motore può, secondo le specifiche di questo modulo, variare tra 5 e 35 V DC. La logica funziona a 5 V. L298N supporta una corrente fino a 2 A per canale in condizioni adeguate, con un buon raffreddamento importante in caso di carichi più elevati.

Adatto per motori DC

L298N non è pensato solo per motori passo-passo. La scheda è molto adatta per il controllo di normali motori DC brushed.

Con un solo modulo è possibile controllare separatamente fino a due motori DC:

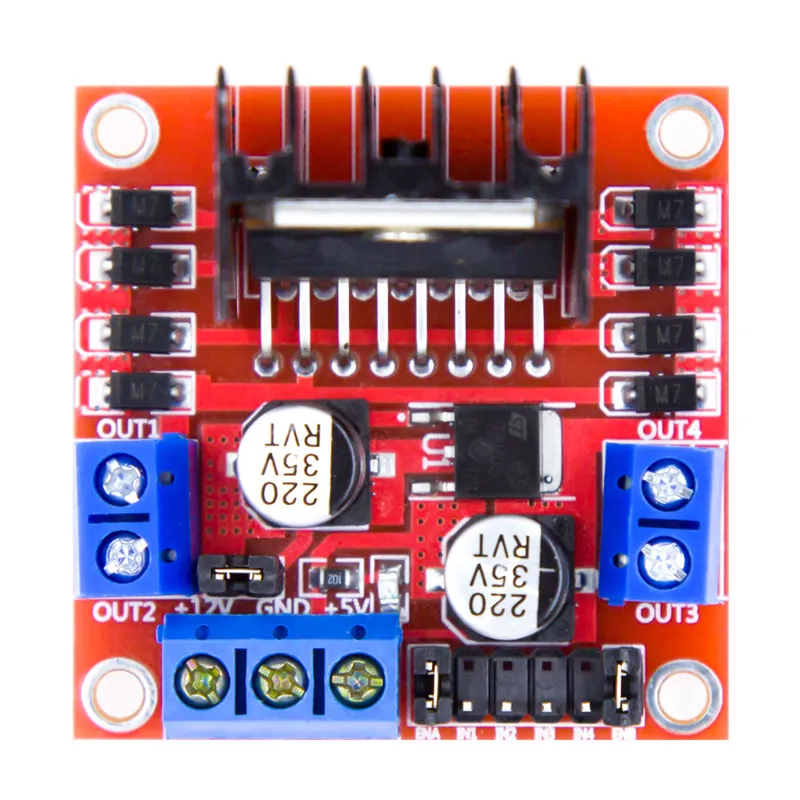
  • Motore A tramite OUT1 e OUT2
  • Motore B tramite OUT3 e OUT4

Tramite gli ingressi digitali puoi determinare il senso di rotazione di ciascun motore. Tramite i collegamenti ENA ed ENB è inoltre possibile applicare un segnale PWM per regolare il numero di giri dei motori.

Ciò rende possibili, tra le altre, le seguenti funzioni:

  • Far ruotare il motore in avanti
  • Far ruotare il motore all'indietro
  • Arrestare il motore
  • Frenata elettrica
  • Regolare la velocità con PWM
  • Comandare due motori in modo indipendente

Questo rende il modulo adatto, tra le altre cose, per auto robot, veicoli, piccole macchine, attuatori, ventilatori e altri progetti con motori DC.

Adatto per motori passo-passo

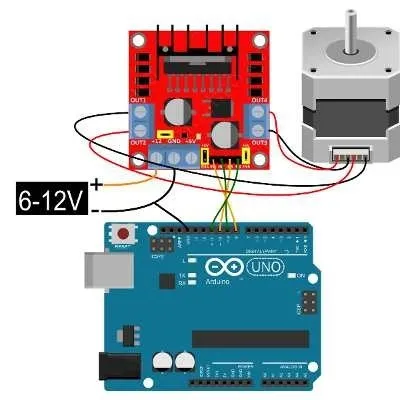
I due H-bridge possono anche essere usati insieme per pilotare un motore passo-passo bipolare. Le quattro uscite motore OUT1 t/m OUT4 vengono collegate alle due bobine del motore passo-passo.

L'ordine con cui vengono pilotati IN1 t/m IN4 determina poi il senso di rotazione e la sequenza dei passi.

Regolazione della velocità con PWM

Per i motori DC la velocità può essere regolata tramite PWM (Pulse Width Modulation).

A tal fine i jumper di ENA e/o ENB vengono rimossi e questi collegamenti vengono connessi a un'uscita PWM del microcontrollore.

  • ENA: enable/PWM per motore A
  • ENB: enable/PWM per motore B

Quando il relativo jumper rimane inserito, il canale è continuamente attivo e il motore può essere controllato tramite i pin IN senza segnale PWM separato.

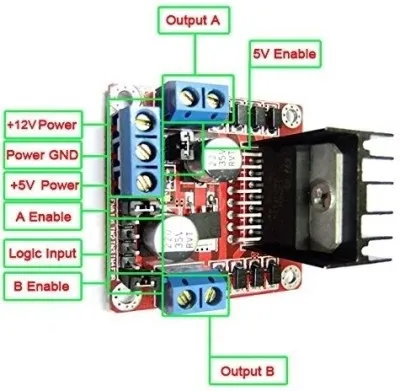
Collegamenti

Alimentazione

Alimentazione motore / VS
Collegamento per la tensione di alimentazione dei motori.

GND
Massa comune per alimentazione e controllo. La GND del microcontrollore e del driver motore devono essere collegate tra loro.

5V
Collegamento 5V per la logica del modulo. A seconda della configurazione del regolatore 5V e del jumper, questo collegamento può funzionare come ingresso o uscita di alimentazione.

Motore A

OUT1 / OUT2
Uscita dell'H-bridge A. Qui viene collegato il motore DC A.

IN1 / IN2
Ingressi di controllo digitali con cui viene determinato il senso di rotazione del motore A.

ENA
Ingresso enable del motore A. Può anche essere usato per la regolazione della velocità PWM.

Motore B

OUT3 / OUT4
Uscita dell'H-bridge B. Qui viene collegato il motore DC B.

IN3 / IN4
Ingressi di controllo digitali con cui viene determinato il senso di rotazione del motore B.

ENB
Ingresso enable del motore B. Può anche essere usato per la regolazione della velocità PWM.

Controllo di un motore DC

ENA IN1 IN2 Funzione
HIGH HIGH LOW Senso di rotazione 1
HIGH LOW HIGH Senso di rotazione 2
HIGH LOW LOW Stop/freno
HIGH HIGH HIGH Stop/freno
LOW X X Uscita disattivata

Il senso di rotazione effettivo dipende dal modo in cui i due fili del motore sono collegati a OUT1 e OUT2.

Per il motore B il controllo funziona allo stesso modo tramite IN3, IN4 e ENB.

Specifiche tecniche

  • Type: L298N Motor Driver Board
  • Driver-IC: L298N
  • Drivertechniek: Dual H-Bridge / Dual Full Bridge
  • Geschikt voor: brushed DC-motoren en bipolaire stappenmotoren
  • Aantal DC-motoren: maximaal 2 onafhankelijk aangestuurde motoren
  • Aantal bipolaire stappenmotoren: maximaal 1
  • Logische voedingsspanning: 5 V DC
  • Motorvoedingsspanning module: 5 – 35 V DC
  • Maximale opgegeven motorstroom: 2 A
  • Besturing: digitale logica
  • Snelheidsregeling DC-motor: PWM via ENA en ENB
  • Draairichtingsregeling: ja
  • Dubbele H-brug: ja
  • Koellichaam: ja
  • Motoruitgangen: OUT1, OUT2, OUT3 en OUT4
  • Stuuringangen: IN1, IN2, IN3 en IN4
  • Enable-ingangen: ENA en ENB
  • Afmetingen: circa 43 × 43 × 27 mm
  • Lengte: 43 mm
  • Breedte: 43 mm
  • Hoogte: 27 mm
  • Kleur printplaat: rood

L298N driver

Il L298N utilizzato è un driver dual full-bridge progettato appositamente per il pilotaggio di carichi induttivi come motori DC, motori passo-passo, relè e solenoidi. Secondo il produttore, il L298 supporta una tensione di alimentazione del motore fino a 46 V e dispone, tra l'altro, di protezione termica.

Su questo modulo completo viene mantenuta una tensione di alimentazione del motore da 5 a 35 V DC.

Attenzione alla corrente del motore

La corrente massima dichiarata di 2 A deve essere considerata come valore massimo del driver. Con correnti continue del motore più elevate si genera una notevole dissipazione di calore nel L298N. La corrente continua effettivamente utilizzabile dipende quindi, tra l'altro, dalla tensione di alimentazione, dal raffreddamento, dalla temperatura ambiente e dal carico.

Controlla inoltre non solo la corrente nominale di un motore DC, ma anche la corrente di avviamento e di stallo (stall current). Questa può essere molte volte superiore alla corrente durante il normale funzionamento.

Caduta di tensione sul driver

Il L298N utilizza transistor di uscita bipolari e presenta quindi una caduta di tensione maggiore rispetto ai moderni driver motore MOSFET. La tensione che arriva effettivamente al motore è quindi inferiore alla tensione di alimentazione fornita.

Questo è particolarmente rilevante per motori a bassa tensione. Per applicazioni in cui è importante un rendimento molto elevato o una caduta di tensione molto ridotta, un moderno driver MOSFET può essere una scelta migliore.

Applicazioni

  • Progetti Arduino
  • Progetti ESP32
  • Auto robot
  • Robotica
  • Trasmissioni a due ruote
  • Controllo motori DC
  • Controllo motori PWM
  • Motori reversibili
  • Motori passo-passo bipolari
  • Piccole macchine e meccanismi
  • Elettronica prototipale e hobbistica
  • Progetti didattici
  • Progetti di automazione

Dimensioni

  • Lunghezza: 4,3 cm
  • Larghezza: 4,3 cm
  • Altezza: 2,7 cm

Riassunto

La L298N Motor Driver Board è un versatile doppio H-bridge per il controllo sia di normali motori DC sia di motori passo-passo. Con un solo modulo è possibile comandare due motori DC in modo indipendente in avanti e indietro e regolare la velocità tramite PWM. In alternativa, entrambi gli H-bridge possono essere utilizzati insieme per un motore passo-passo bipolare.

Grazie al semplice controllo digitale, questo modulo è molto adatto all'uso con Arduino, ESP32 e altri microcontrollori.

  • Doppio ponte H
  • Controllo PWM
  • Per motori DC
  • Per motori passo-passo

Perché scegliere questo prodotto?

  • Due motori separati – Controllo indipendente di due motori DC.
  • Anche motori passo-passo – Adatto per un motore passo-passo bipolare.
  • Regolazione velocità PWM – Regola la velocità tramite ENA e ENB.
  • Regolazione del senso di rotazione – Motori avanti, indietro, stop o frenata.
Specifiche
Dimensionicirca 43 × 43 × 27 mm
Adatto permotori DC brushed e motori passo-passo bipolari
TipoScheda driver motore L298N
Controllologica digitale
IC driverL298N
ENAenable/PWM per motore A
ENBenable/PWM per motore B
Tecnologia driverDoppio ponte H / Doppio ponte completo
Numero di motori DCmassimo 2 motori controllati indipendentemente
Numero di motori passo-passo bipolarimassimo 1
Tensione di alimentazione logica5 V DC
Tensione di alimentazione motore del modulo5 – 35 V DC
Corrente massima nominale del motore2 A
Controllo della velocità motore DCPWM tramite ENA e ENB
Controllo del senso di rotazionesì
Doppio ponte Hsì
Dissipatore di caloresì
Uscite motoreOUT1, OUT2, OUT3 e OUT4
Ingressi di controlloIN1, IN2, IN3 e IN4
Ingressi enableENA e ENB

Recensioni

★★★★★ 4,7/5 3 recensioni
  • ★★★★★Yme

    Funziona bene

  • ★★★★★Theo van RijnAcquisto verificato

    Funziona in modo sublime. Meglio che con i relè.

  • ★★★★★Alex

    Scheda molto ordinata e compatta.

Scrivi una recensione
La tua valutazione

Spedizione & resi

Spedizione

  • Pacco con tracking€ 6,954 giorni lavorativi
  • Pacco con tracking€ 8,604 giorni lavorativi
  • Pacco con tracking€ 9,854 giorni lavorativi
  • Pacco con tracking€ 10,654 giorni lavorativi
Tutto sulla spedizione

Resi

Non sei soddisfatto? Hai 30 giorni dalla consegna per restituire il prodotto.

Tutto sui resi

Visti di recente

Telecomando singolo con 2 pulsanti 433Mhz

Telecomando singolo con 2 pulsanti 433Mhz

€ 4,00
Termometro a infrarossi I2C MLX90614

Termometro a infrarossi I2C MLX90614

€ 16,60
Trimpot Potenziometro 105 1M

Trimpot Potenziometro 105 1M

€ 0,50
1602 LCD  retroilluminazione blu 5V

1602 LCD retroilluminazione blu 5V

€ 2,95
Modulo LED RGB SMD a 3 colori

Modulo LED RGB SMD a 3 colori

€ 1,75
10x Diodo LED 5mm Giallo 2V

10x Diodo LED 5mm Giallo 2V

€ 1,85
Step Down regolabile da 7-40V a 1-28V

Step Down regolabile da 7-40V a 1-28V

€ 5,20