Ordinato nei giorni lavorativi prima delle 14:00 = spedito lo stesso giorno. 30 giorni per ripensarci 1 anno di garanzia

Schema di collegamento ed esempio di codice

Ecco come collegare il Modulo driver motore TB6612FNG per Arduino a un Arduino UNO o ESP32, con uno sketch di esempio che puoi caricare subito.

Controllo del driver per doppio motore TB6612FNG

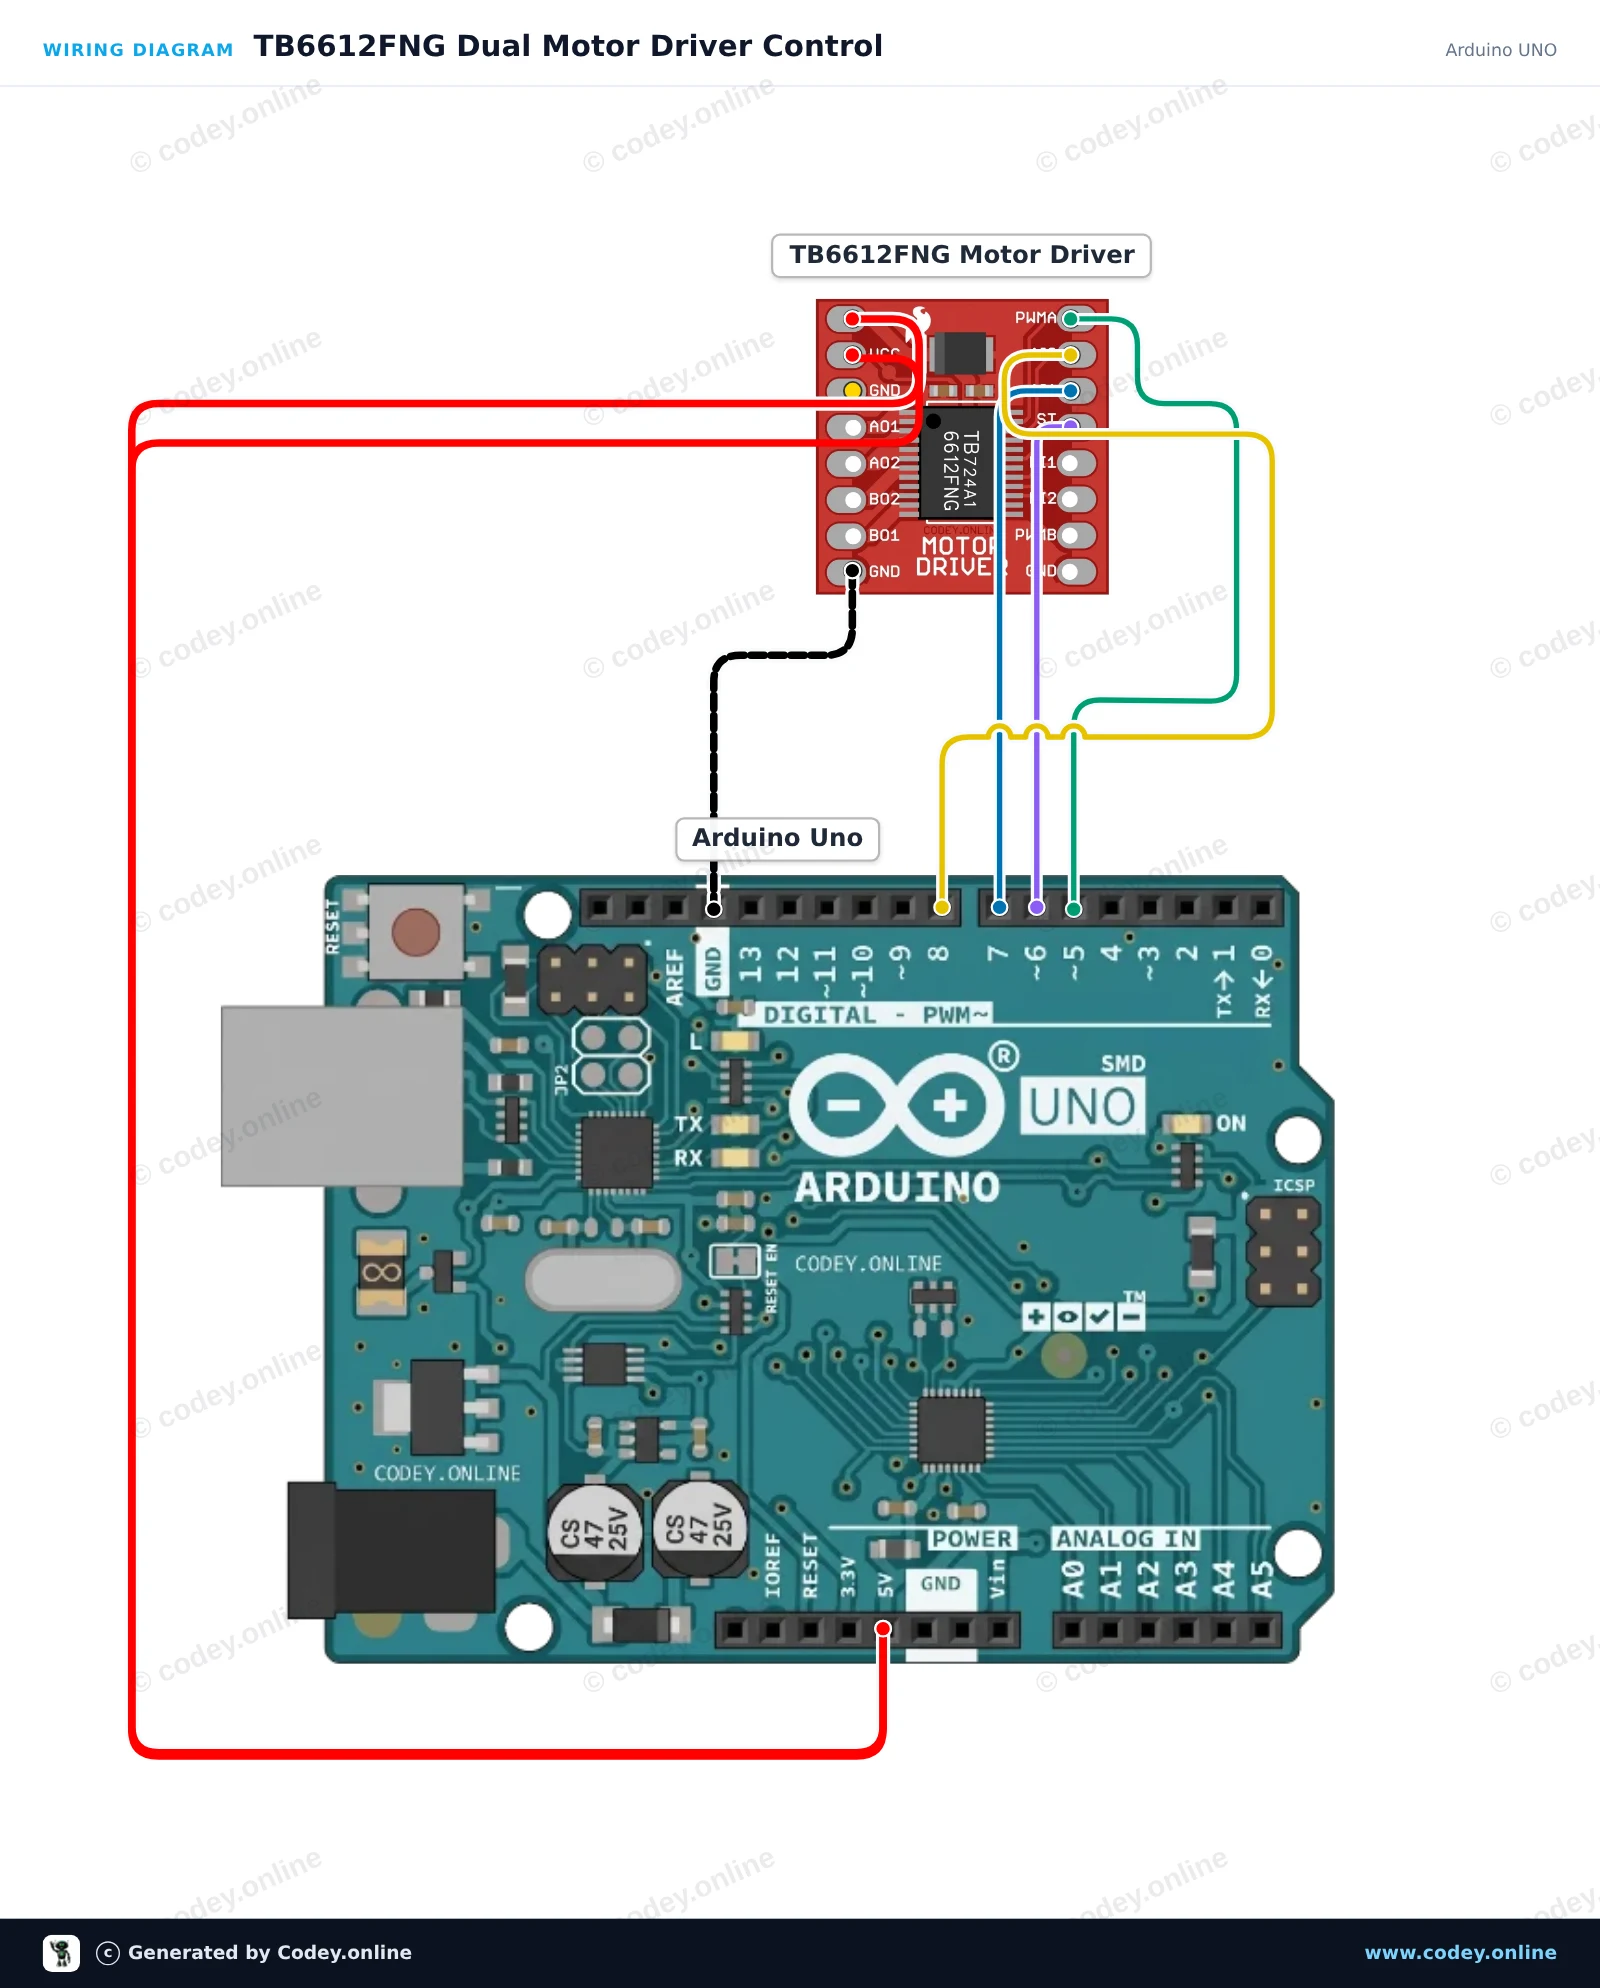
Questo progetto controlla un canale di motore DC usando il driver a doppio ponte H TB6612FNG. Lo sketch abilita il driver tramite il pin standby e fa alternare il motore tra marcia avanti, arresto e marcia indietro con controllo della velocità PWM. Apri il Serial Monitor a 115200 baud per osservare lo stato di funzionamento.

Schema di collegamento: Modulo driver motore TB6612FNG per Arduino su un Arduino UNO
Schema di collegamento · Clicca per ingrandire
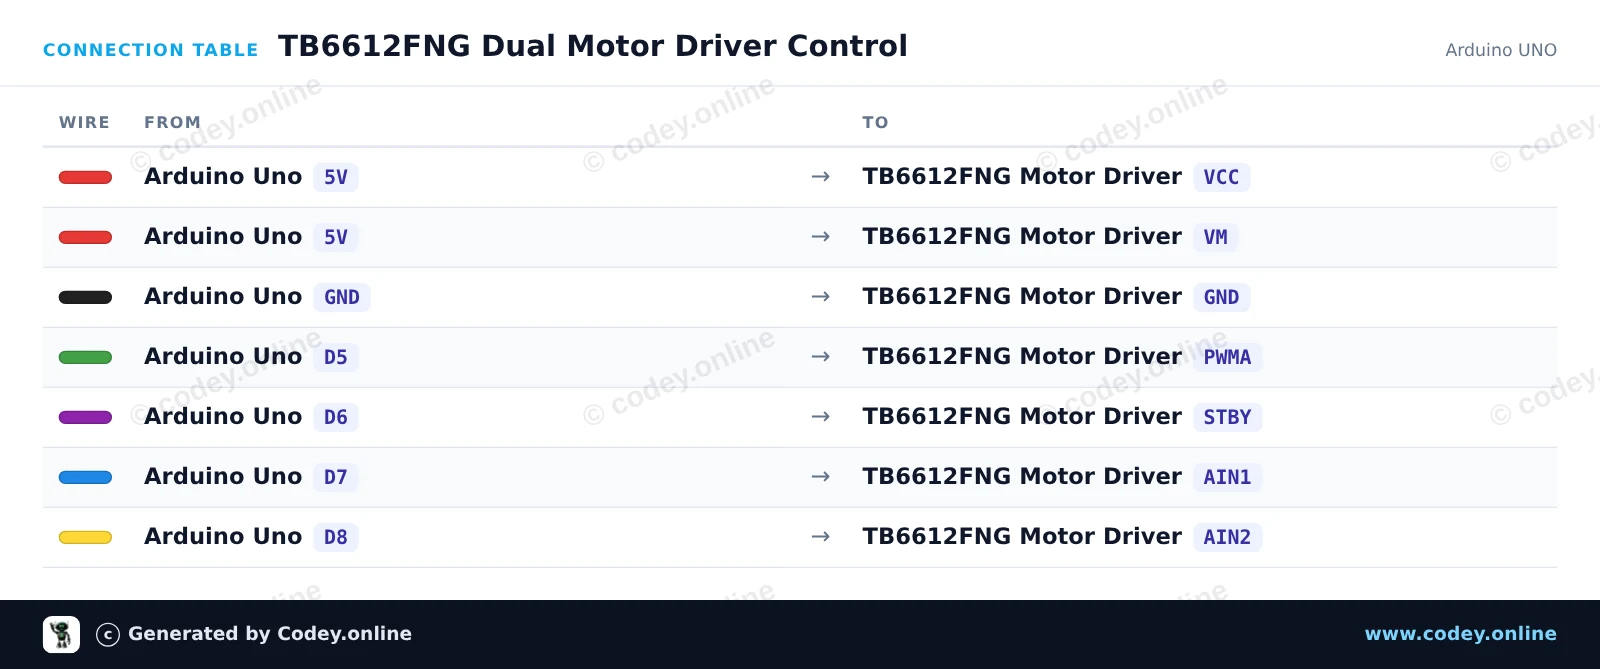
Tabella di collegamento: Modulo driver motore TB6612FNG per Arduino su un Arduino UNO
Tabella di collegamento · Clicca per ingrandire
TB6612FNG_Dual_Motor_Driver_Control.ino · compilato e testato
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Dual Motor Driver Control
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_PWMA, OUTPUT);
  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);

  // Take driver out of standby mode
  digitalWrite(PIN_STBY, HIGH);

  Serial.println(F("TB6612FNG Motor Driver Initialized"));
}

void driveMotorA(bool forward, int speed) {
  speed = constrain(speed, 0, 255);

  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
    Serial.print(F("Motor Forward at speed: "));
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
    Serial.print(F("Motor Reverse at speed: "));
  }

  analogWrite(PIN_PWMA, speed);
  Serial.println(speed);
}

void stopMotorA() {
  analogWrite(PIN_PWMA, 0);
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  Serial.println(F("Motor Stopped"));
}

void loop() {
  // Drive forward at speed 200
  driveMotorA(true, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);

  // Drive reverse at speed 200
  driveMotorA(false, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

Driver per motori TB6612FNG con ESP32

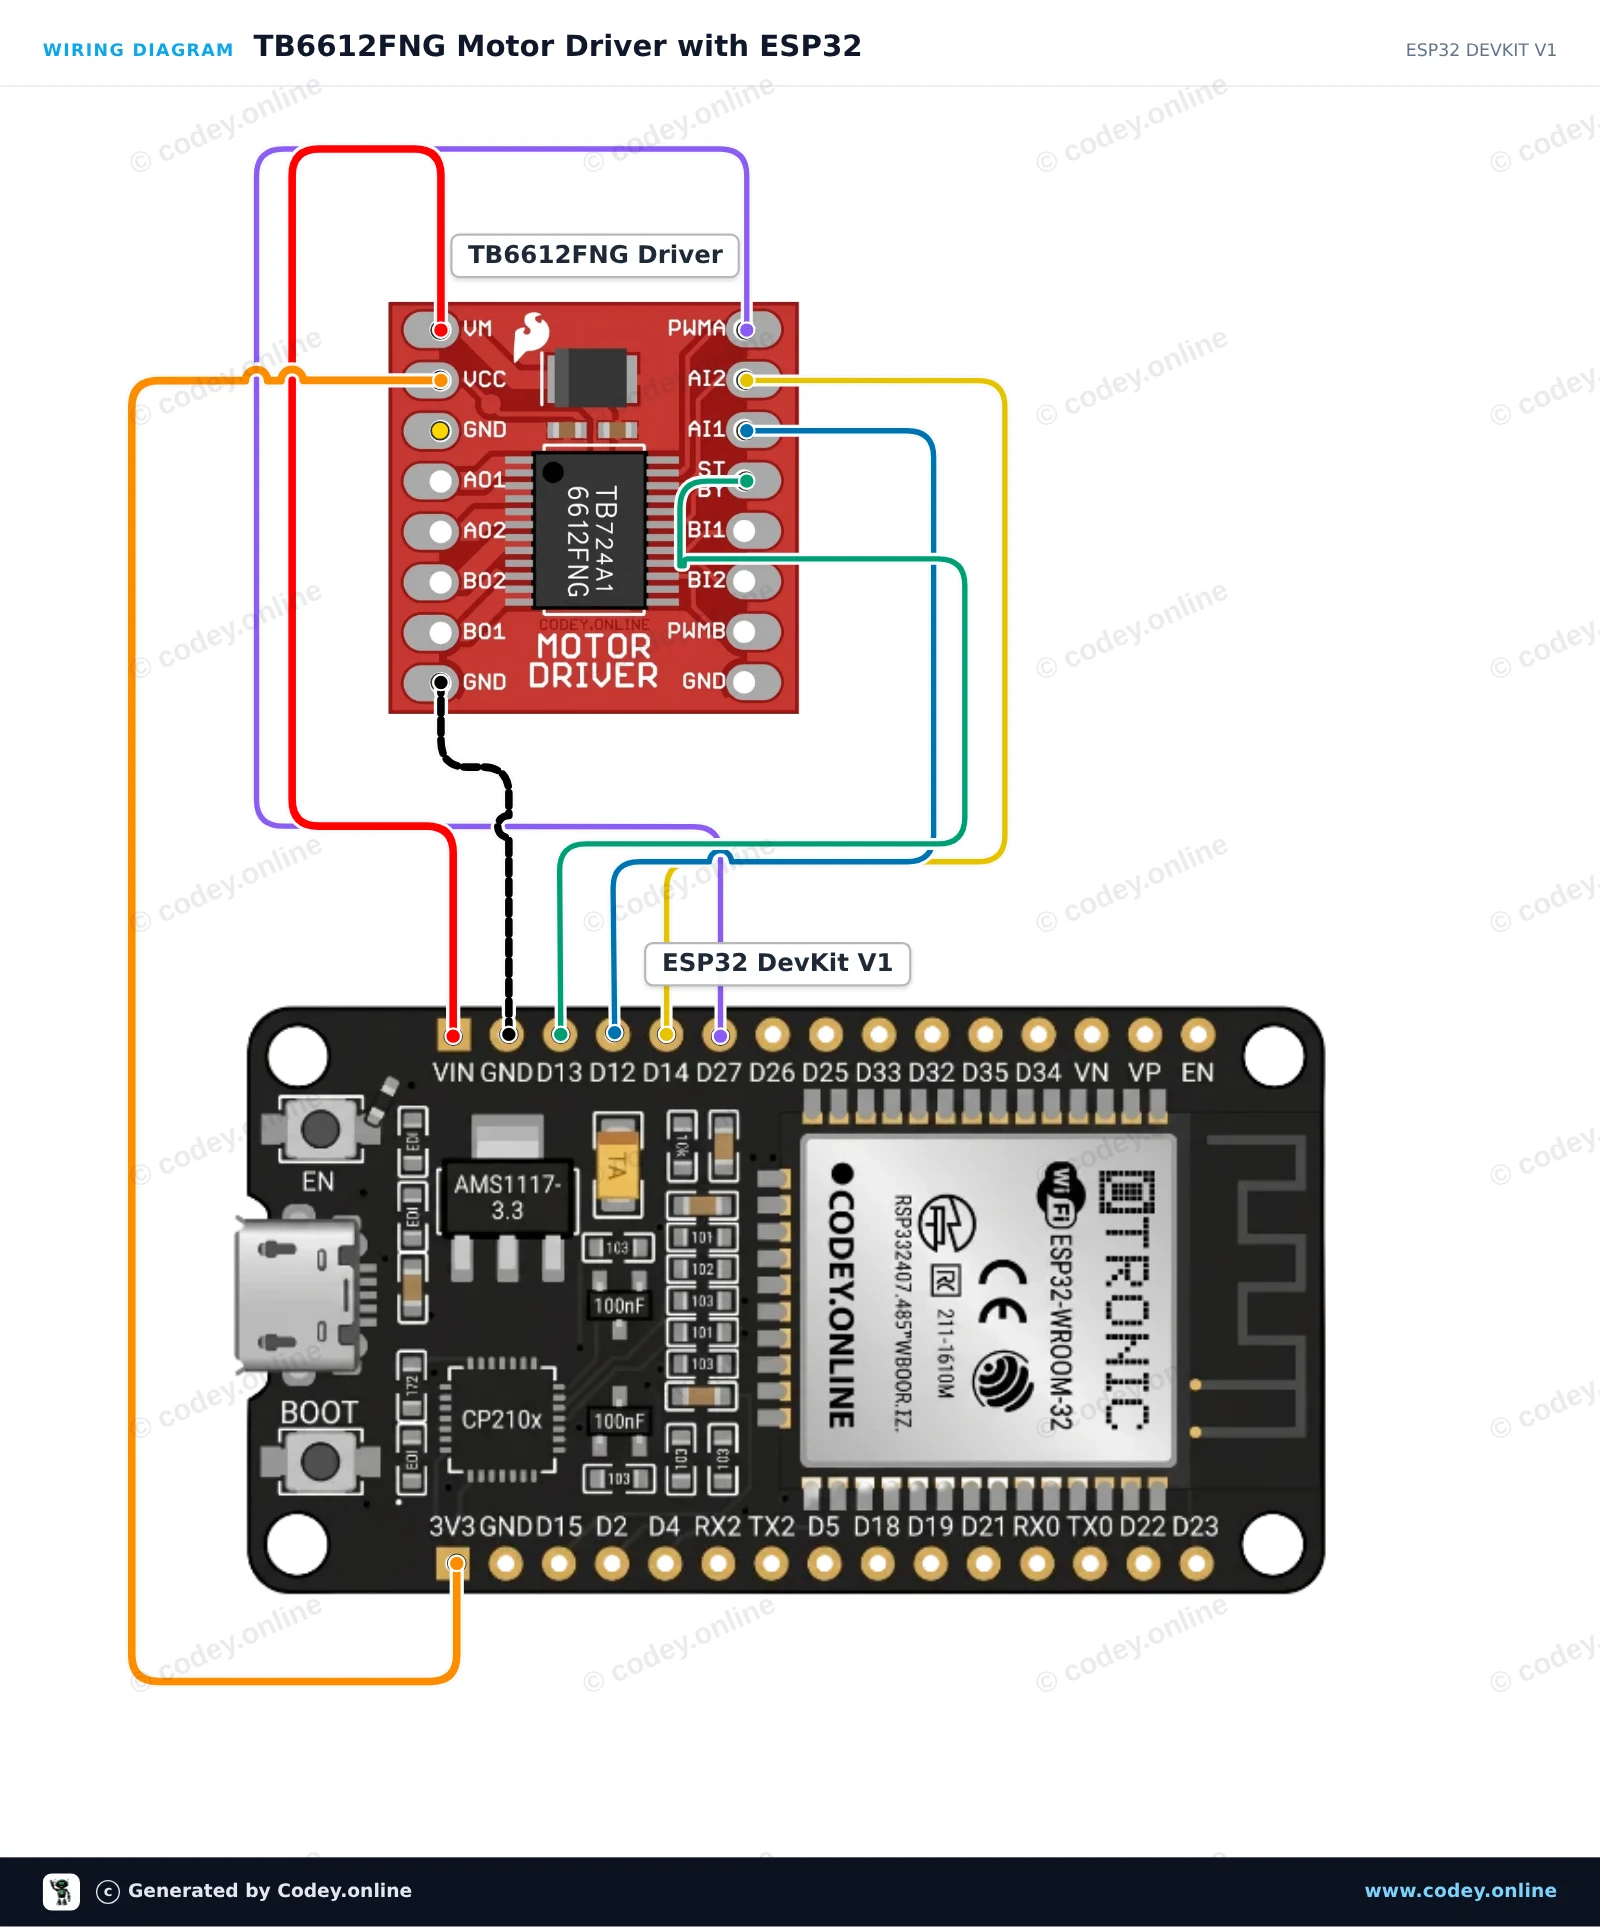
Questo progetto mostra come controllare un motore DC usando il driver per motori a doppio ponte H TB6612FNG e un ESP32. Lo sketch abilita il driver tramite il pin STBY e fa ciclare il canale A del motore attraverso rotazione in avanti, decelerazione, rotazione inversa e frenata. Apri il Monitor Seriale a 115200 baud per visualizzare lo stato attuale del motore e la velocità.

Schema di collegamento: Modulo driver motore TB6612FNG per Arduino su un ESP32 DevKit V1
Schema di collegamento · Clicca per ingrandire
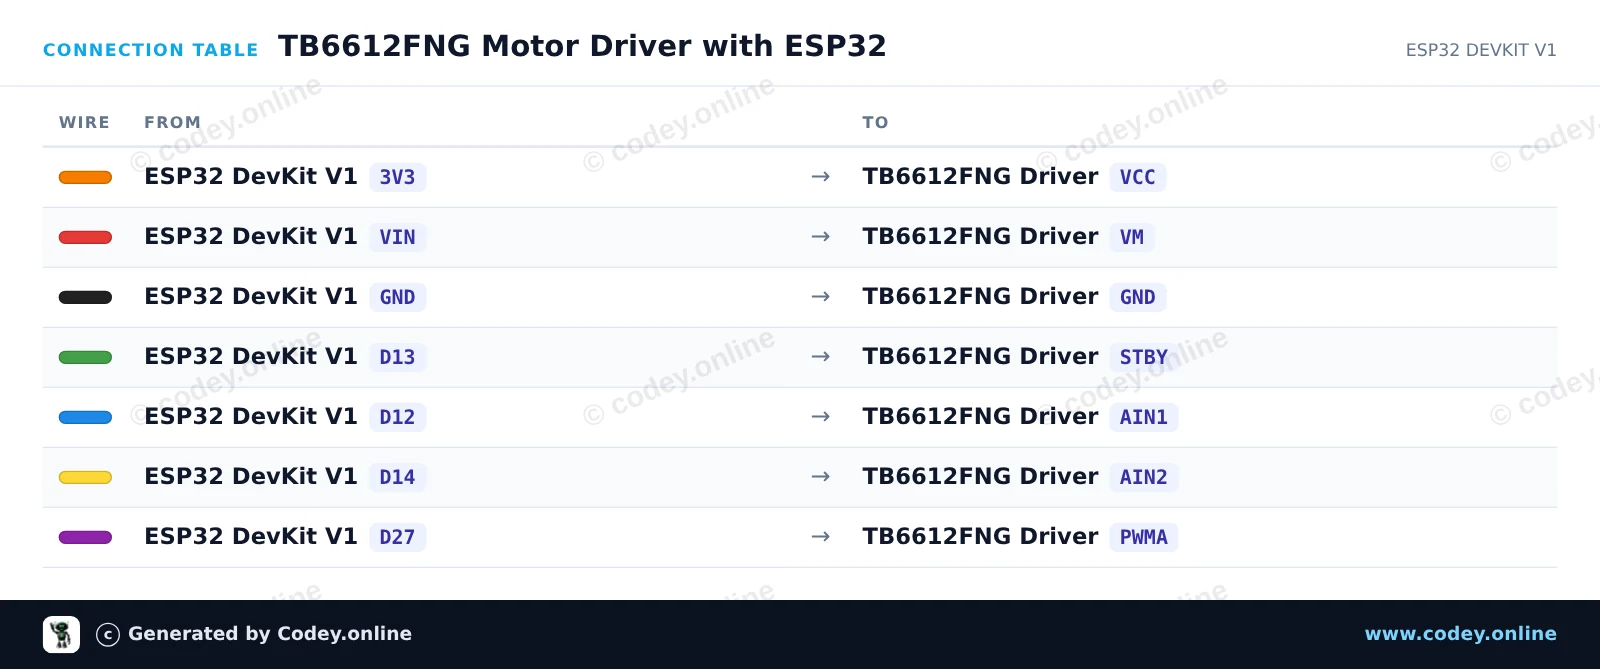
Tabella di collegamento: Modulo driver motore TB6612FNG per Arduino su un ESP32 DevKit V1
Tabella di collegamento · Clicca per ingrandire
TB6612FNG_Motor_Driver_with_ESP32.ino · compilato e testato
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Motor Driver with ESP32
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32

const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);
  pinMode(PIN_PWMA, OUTPUT);

  // Enable driver
  digitalWrite(PIN_STBY, HIGH);
  Serial.println("TB6612FNG Motor Driver Initialized");
}

void driveMotor(bool forward, int speed) {
  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
  }
  analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}

void stopMotor() {
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  analogWrite(PIN_PWMA, 0);
}

void loop() {
  // Forward acceleration
  Serial.println("Motor Forward: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(true, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(1000);

  // Reverse acceleration
  Serial.println("Motor Reverse: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(false, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(2000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

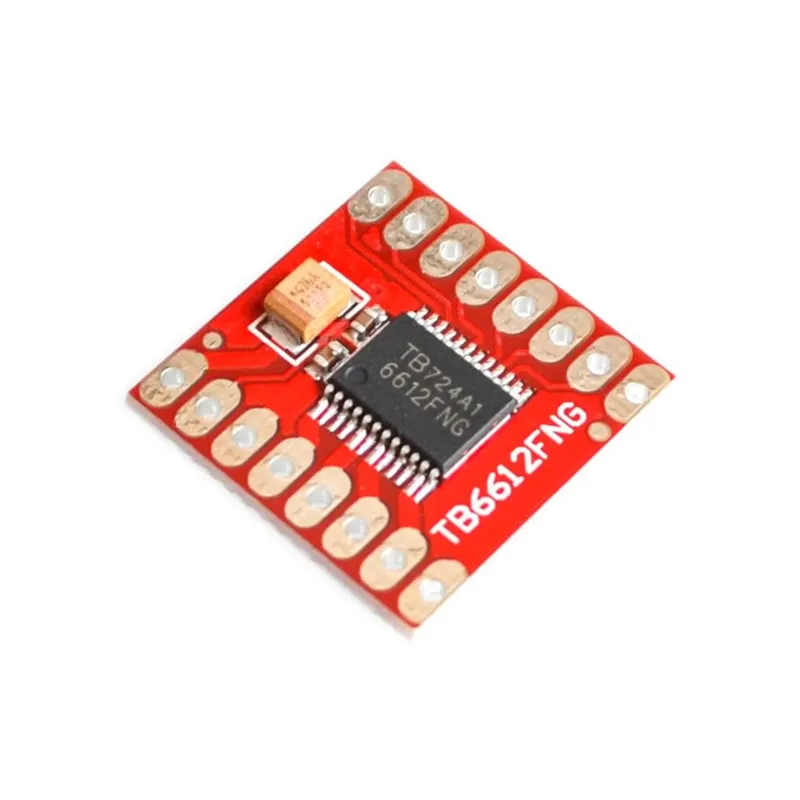
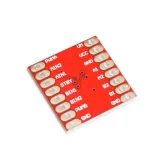
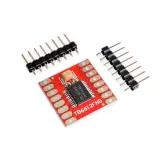
Modulo driver motore TB6612FNG per Arduino

Caratteristiche:
1. Controllo standby per risparmiare energia.
2. Modalità di controllo motore CW / CCW / freno breve / stop.
3. Circuito di spegnimento termico integrato e circuito di rilevamento bassa tensione.

Descrizione:
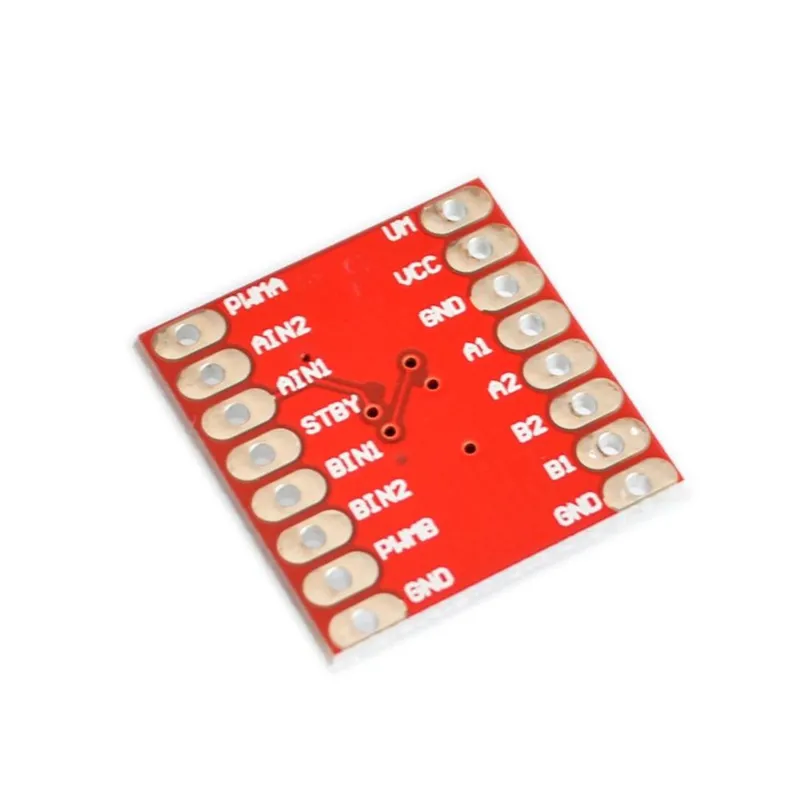
Il driver motore TB6612FNG può pilotare fino a due motori DC con una corrente costante di 1,2 A (3,2 A di picco). Due segnali di ingresso (IN1 e IN2) possono essere usati per controllare il motore in una delle quattro modalità di funzionamento: senso orario, senso antiorario, freno breve e stop. Le due uscite motore (A e B) possono essere controllate separatamente, la velocità di ciascun motore è regolata tramite un segnale di ingresso PWM con una frequenza fino a 100 kHz. Il pin STBY deve essere portato alto per uscire dalla modalità standby del motore.

La tensione di alimentazione logica (VCC) può essere compresa nell'intervallo di 2,7-5,5 VDC, mentre l'alimentazione del motore (VM) è limitata a una tensione massima di 15 VDC. La corrente di uscita è nominalmente fino a 1,2 A per canale (o fino a 3,2 A per un breve singolo impulso).

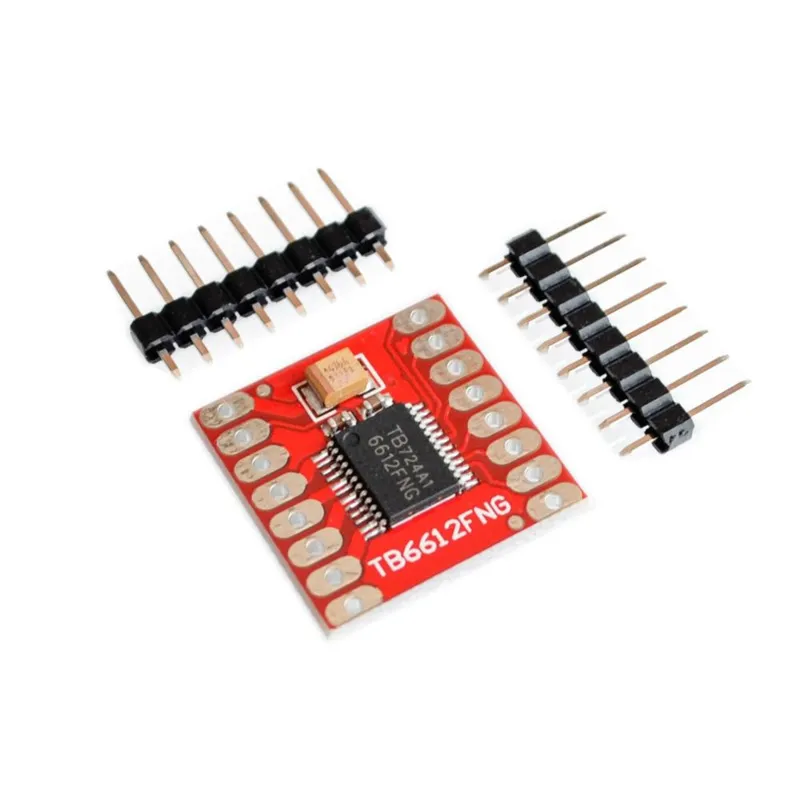
La scheda viene fornita con tutti i componenti come mostrato, inclusi i pin header.

Specifiche:
Tensione di alimentazione: VM = 15V max, VCC = 2,7-5,5V
Corrente di uscita: Iout = 1,2 A (media) / 3,2 A (picco)

Dimensioni
Lunghezza: 2cm
Larghezza: 2cm
Altezza: 0,3cm

  • Quattro modalità
  • Controllo standby
  • Spegnimento termico
  • Rilevamento di bassa tensione

Perché scegliere questo prodotto?

  • Due motori – Controlla fino a due motori DC.
  • Quattro modalità di controllo – Rotazione in senso orario, antiorario, frenata breve e arresto.
  • Regolazione della velocità PWM – Regola la velocità del motore tramite segnale di ingresso PWM.
  • Risparmio energetico – Il controllo standby aiuta a risparmiare energia.
  • Protezione integrata – Con spegnimento termico e rilevamento di bassa tensione.
Specifiche
Larghezza2 cm
Lunghezza2 cm
Tensione di alimentazioneVM = 15V max, VCC = 2,7-5,5V
Frequenza100 kHz
Altezza0,3 cm
Corrente di uscitaIout = 1,2 A / 3,2 A

Nella confezione

  • Scheda driver motore TB6612FNG
  • Pin header

Recensioni

Ancora nessuna recensione.

Scrivi una recensione
La tua valutazione

Spedizione & resi

Spedizione

  • Pacco con tracking€ 6,954 giorni lavorativi
  • Pacco con tracking€ 8,604 giorni lavorativi
  • Pacco con tracking€ 9,854 giorni lavorativi
  • Pacco con tracking€ 10,654 giorni lavorativi
Tutto sulla spedizione

Resi

Non sei soddisfatto? Hai 30 giorni dalla consegna per restituire il prodotto.

Tutto sui resi

Visti di recente

Modulo sensore contatore a infrarossi - 5mm

Modulo sensore contatore a infrarossi - 5mm

€ 1,50
Potenziometro 250K Lineare

Potenziometro 250K Lineare

€ 0,90
Potenziometro 100K Lineare

Potenziometro 100K Lineare

€ 0,90
Wemos D1 Mini V4 ESP8266 USB-C

Wemos D1 Mini V4 ESP8266 USB-C

€ 5,50
NRF905SE Trasmettitore wireless con antenna

NRF905SE Trasmettitore wireless con antenna

€ 4,95
Portabatterie doppio 18650

Portabatterie doppio 18650

€ 1,00
Sensore ottico modulo TCRT5000

Sensore ottico modulo TCRT5000

€ 1,60