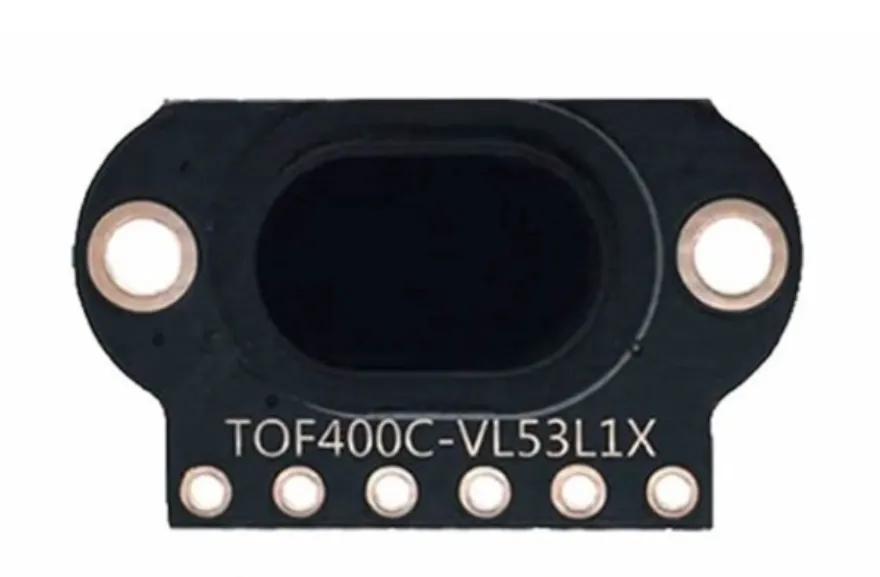
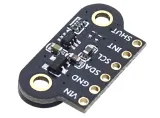
SKU: OT5865 Numero articolo: XR358 EAN: 8720828223574
Modulo mini sensore di distanza laser con una precisione di 1mm e ampio raggio.
Model: TOF400C-VL53L1X
Spanning: 3V tot 5 V
Stroomverbruik: 40 mA (max)
Afstand: 4cm tot 400cm
Aansluitingen:
- VIN
- GND
- SDA
- SCL
- INT
- SHUT
Communicatie: de I2C communicatieprotocol (volledig compatibel met 3-5 v systeem)
Adatto per Arduino, ESP8266 e ESP32.
Più sensori su 1 linea I2C possibili poiché ai sensori può essere assegnato via software un indirizzo I2C.
Il sensore laser TOF400C-VL53L1X Time Of Flight è un sensore molto preciso e affidabile che può essere utilizzato per un'ampia gamma di applicazioni, tra cui misurazione della distanza, rilevamento del movimento e navigazione.
Uno dei principali vantaggi di questo sensore è la sua precisione. Il sensore utilizza la tecnologia laser per misurare la distanza da un oggetto, offrendo un risultato molto più accurato rispetto, ad esempio, a un sensore a infrarossi. Questo rende il sensore adatto, ad esempio, per l'uso in droni, automazione industriale e robot.
Inoltre, il sensore è anche molto facile da usare. È compatibile con un'ampia gamma di piattaforme microcontroller, tra cui Arduino, Raspberry Pi e STM32, e sono disponibili molti esempi e librerie per aiutarti a integrare il sensore nel tuo progetto.
Infine, il sensore è anche molto piccolo e leggero, il che ne facilita l'integrazione in un'ampia gamma di applicazioni. I 2 fori per viti rendono inoltre molto semplice fissare saldamente questo sensore.
Dimensioni
Lunghezza: 1,3cm
Larghezza: 1,04cm
Altezza: 0,32cm
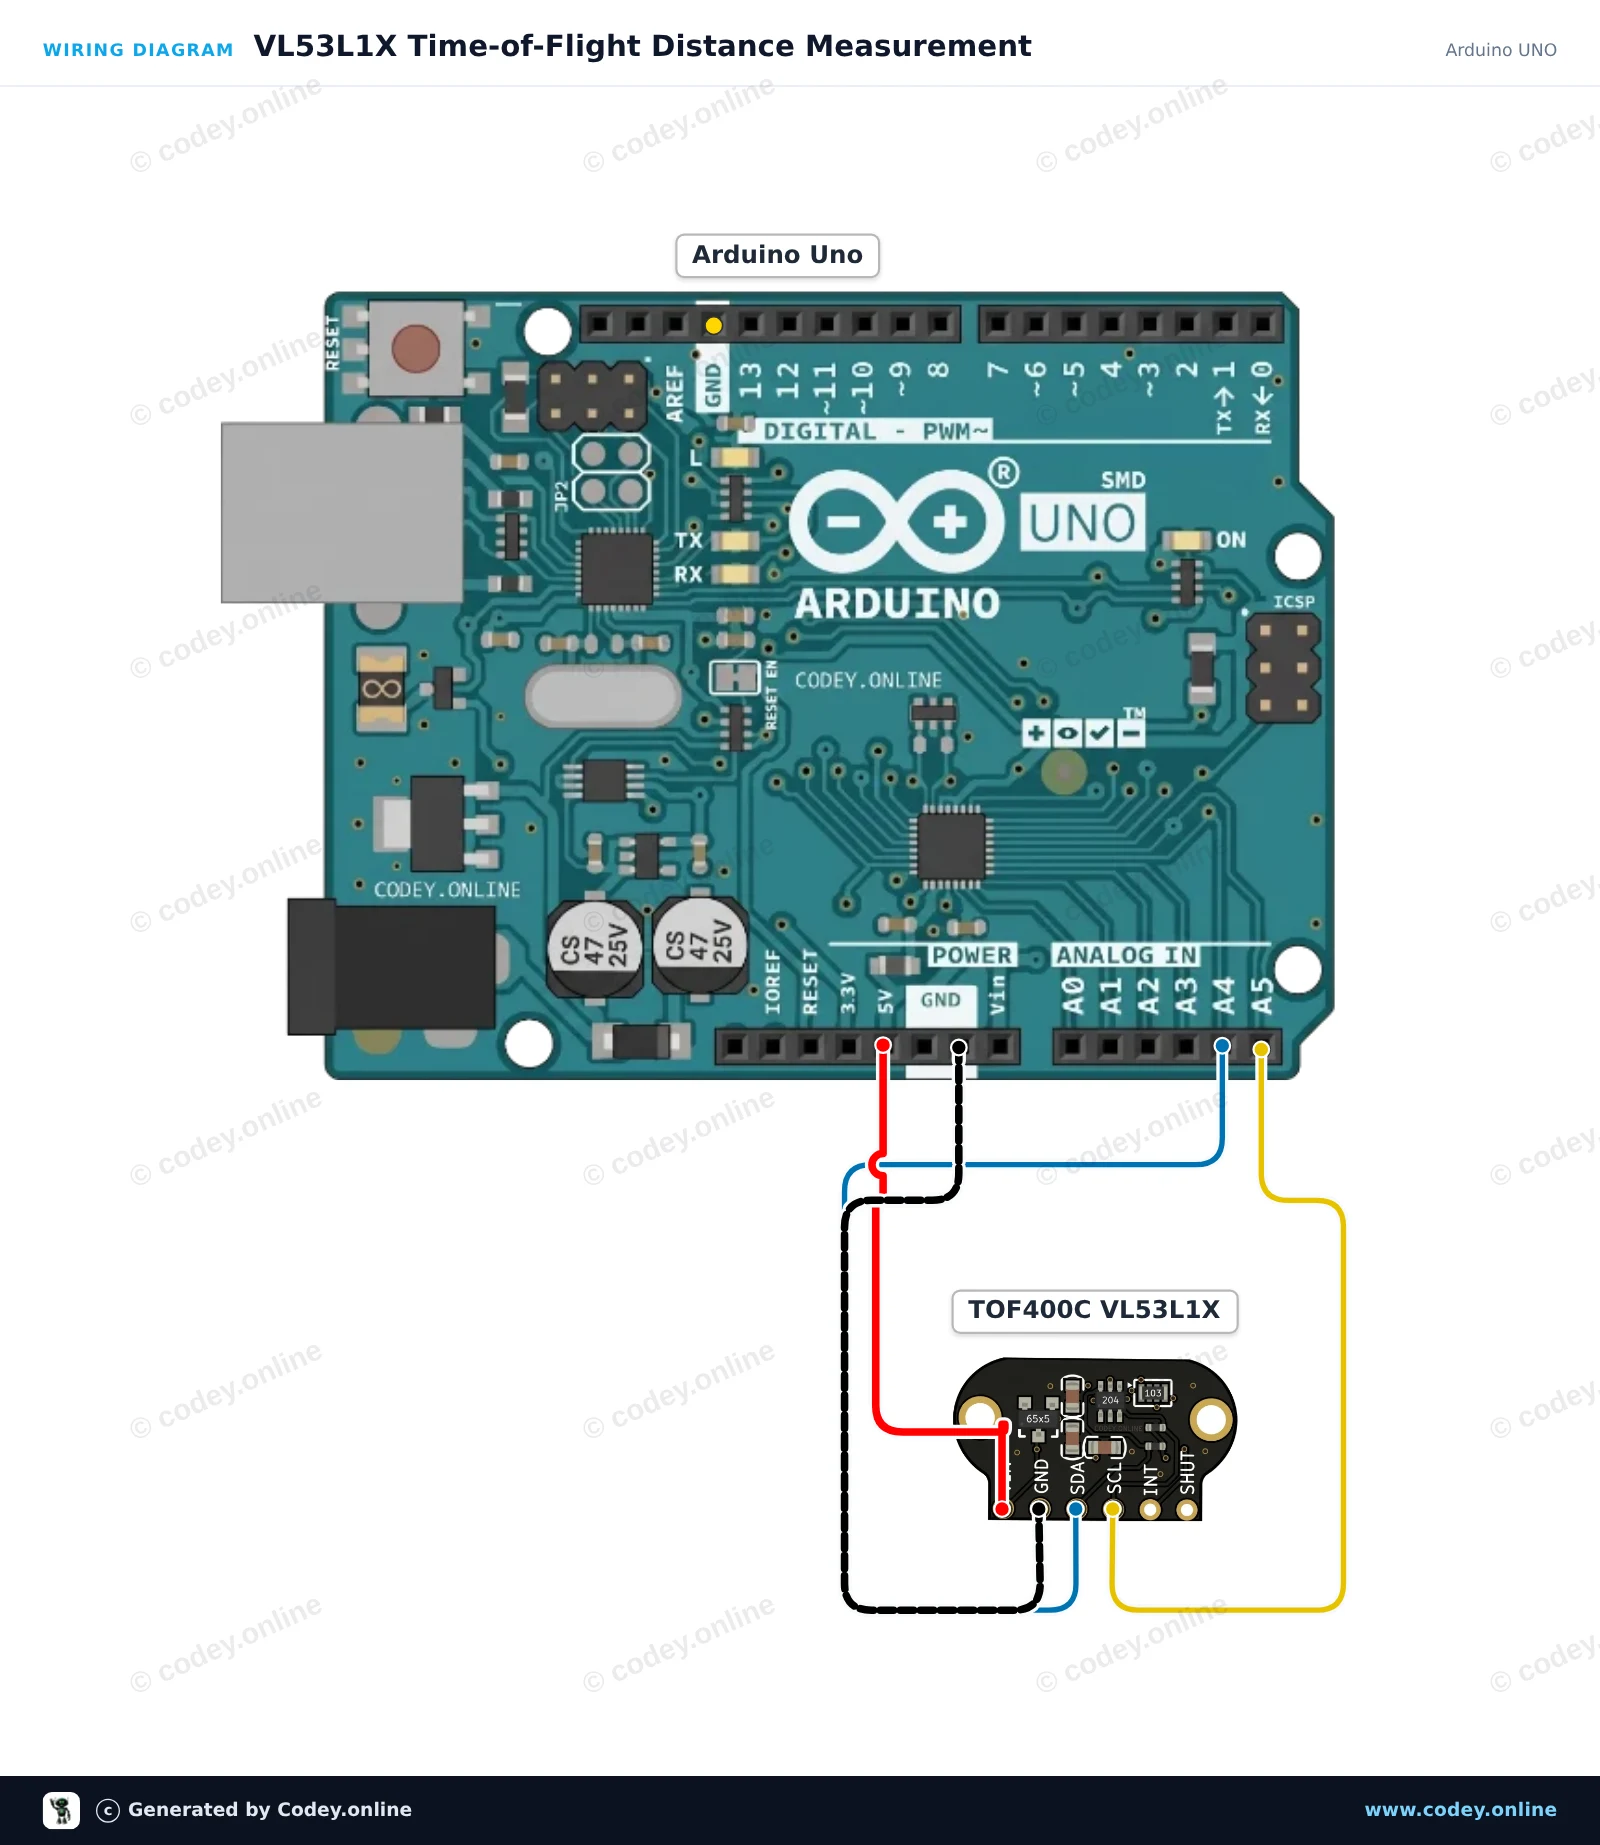
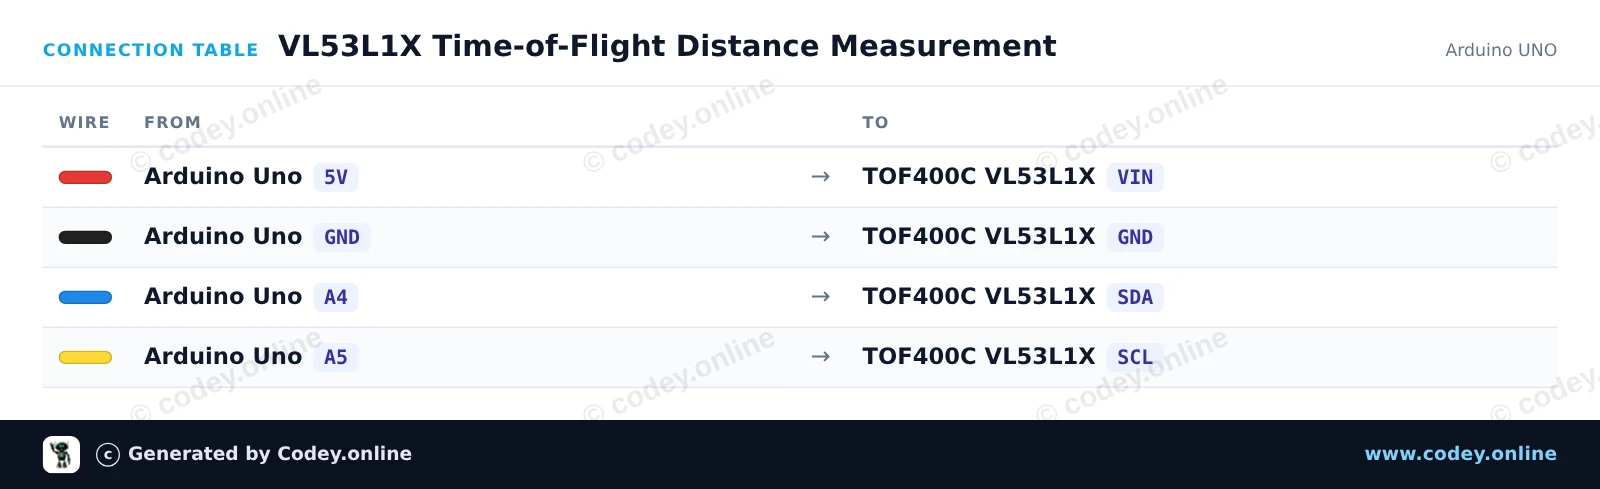
Ecco come collegare il Sensore di distanza TOF400C-VL53L1X Time-Of-Flight 4-400cm a un Arduino UNO o ESP32, con uno sketch di esempio che puoi caricare subito.
Collega il sensore Time-of-Flight TOF400C VL53L1X al tuo Arduino Uno tramite I2C. Lo sketch inizializza il sensore in modalità long-distance (fino a 4 meter) e misura continuamente la distanza con precisione al millimetro. Apri il Monitor Seriale a 115200 baud per visualizzare le letture della distanza in tempo reale.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Measurement
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  Wire.setClock(400000); // 400 kHz I2C

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println(F("Failed to detect and initialize sensor!"));
    while (1) {
      delay(1000);
    }
  }

  // Use Long distance mode (up to 400 cm)
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);

  // Start continuous ranging with 50 ms period
  sensor.startContinuous(50);
  Serial.println(F("VL53L1X sensor ready. Reading distances..."));
}

void loop() {
  uint16_t distanceMm = sensor.read();

  Serial.print(F("Distance: "));
  Serial.print(distanceMm);
  Serial.print(F(" mm  ("));
  Serial.print(distanceMm / 10.0, 1);
  Serial.print(F(" cm)"));

  if (sensor.timeoutOccurred()) {
    Serial.print(F(" [TIMEOUT]"));
  }

  Serial.println();
  delay(100);
}Librerie necessarie: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online
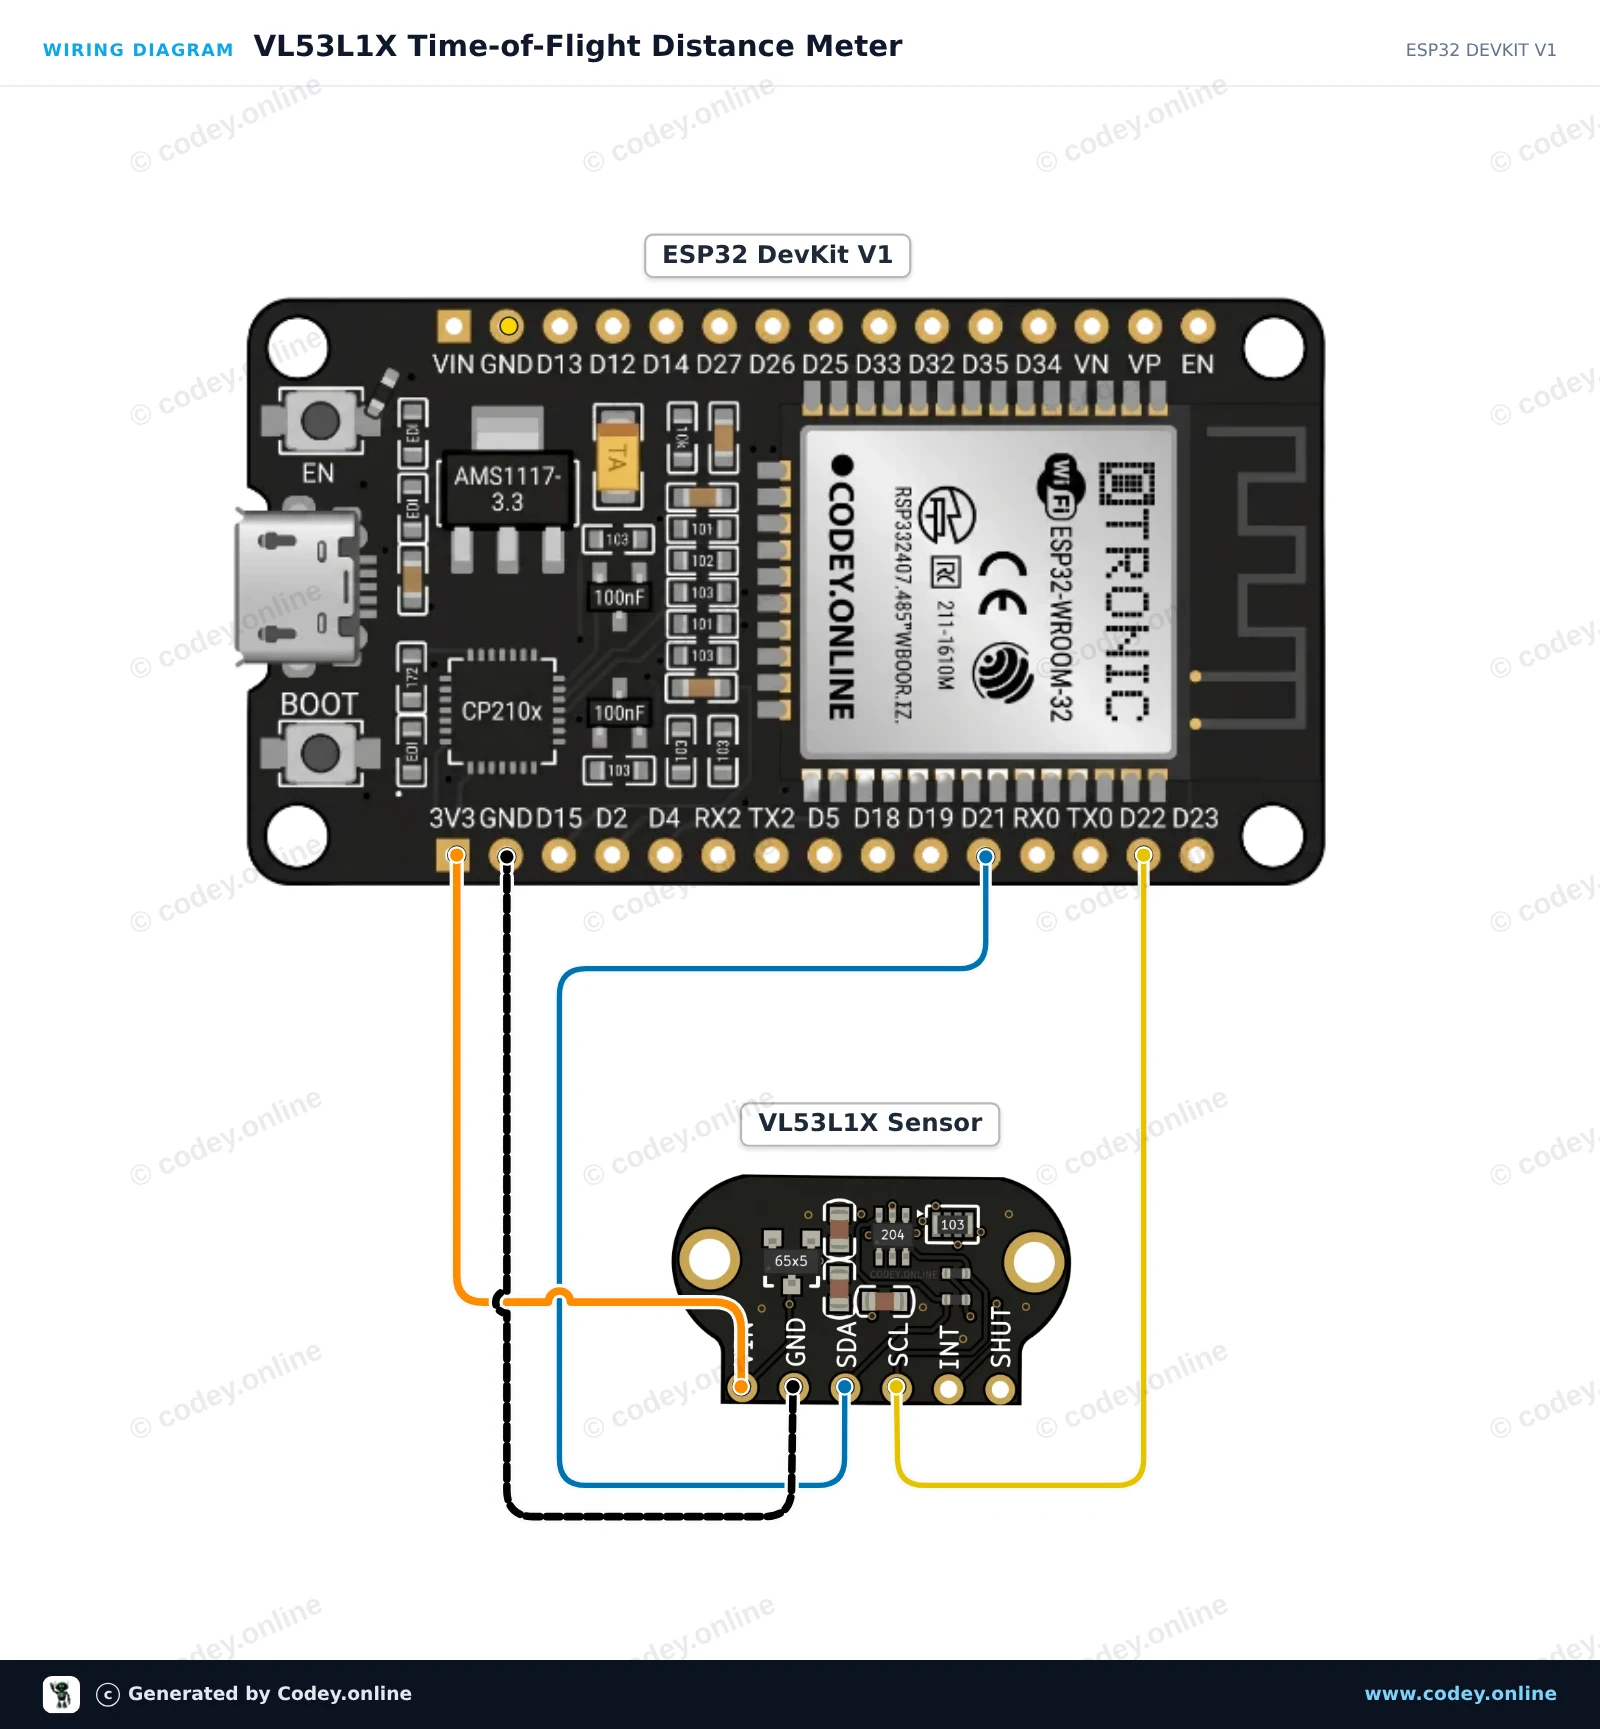
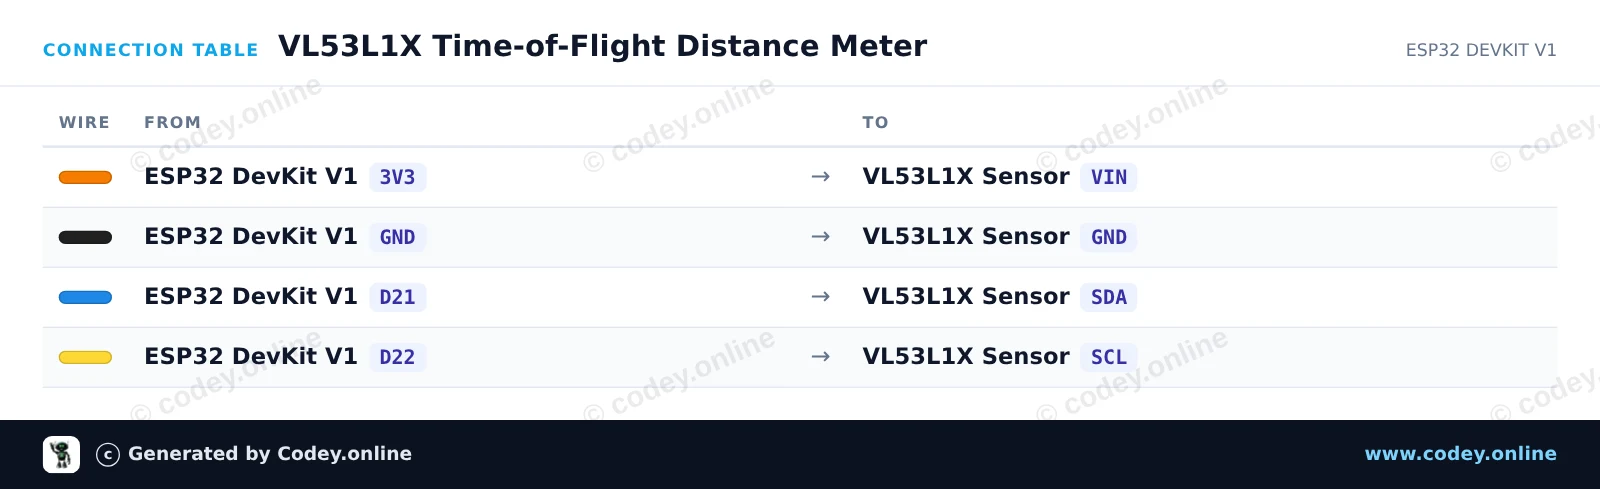
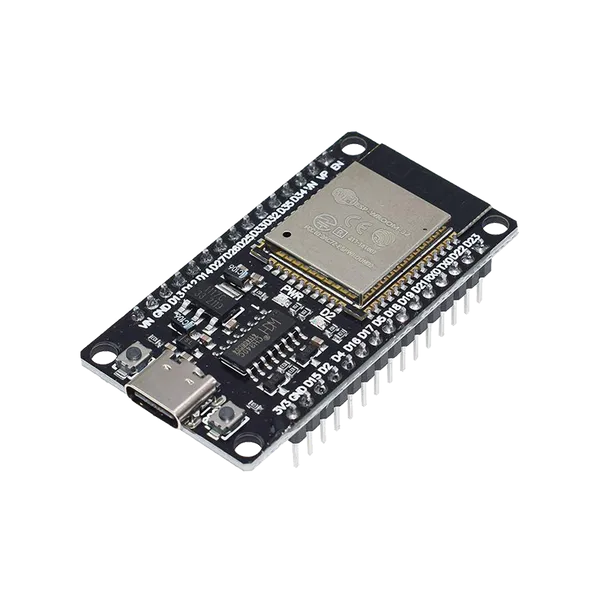
Questo circuito collega un sensore laser time-of-flight VL53L1X all’ESP32 tramite I2C per misurare distanze da 4 cm fino a 400 cm. Apri il Serial Monitor a 115200 baud per visualizzare in tempo reale le letture della distanza in millimetri.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Meter
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin(21, 22);
  Wire.setClock(400000);

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println("Failed to detect and initialize VL53L1X sensor!");
    while (1) {
      delay(10);
    }
  }

  // Use Long distance mode (up to 4 meters) and 50 ms timing budget
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);
  sensor.startContinuous(50);

  Serial.println("VL53L1X ready! Measuring distance...");
}

void loop() {
  uint16_t distanceMm = sensor.read();

  if (sensor.timeoutOccurred()) {
    Serial.println("Measurement timeout!");
  } else {
    Serial.print("Distance: ");
    Serial.print(distanceMm);
    Serial.print(" mm (");
    Serial.print(distanceMm / 10.0, 1);
    Serial.println(" cm)");
  }

  delay(100);
}Librerie necessarie: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Español
 Suomi
 Polski
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski
 Aileen